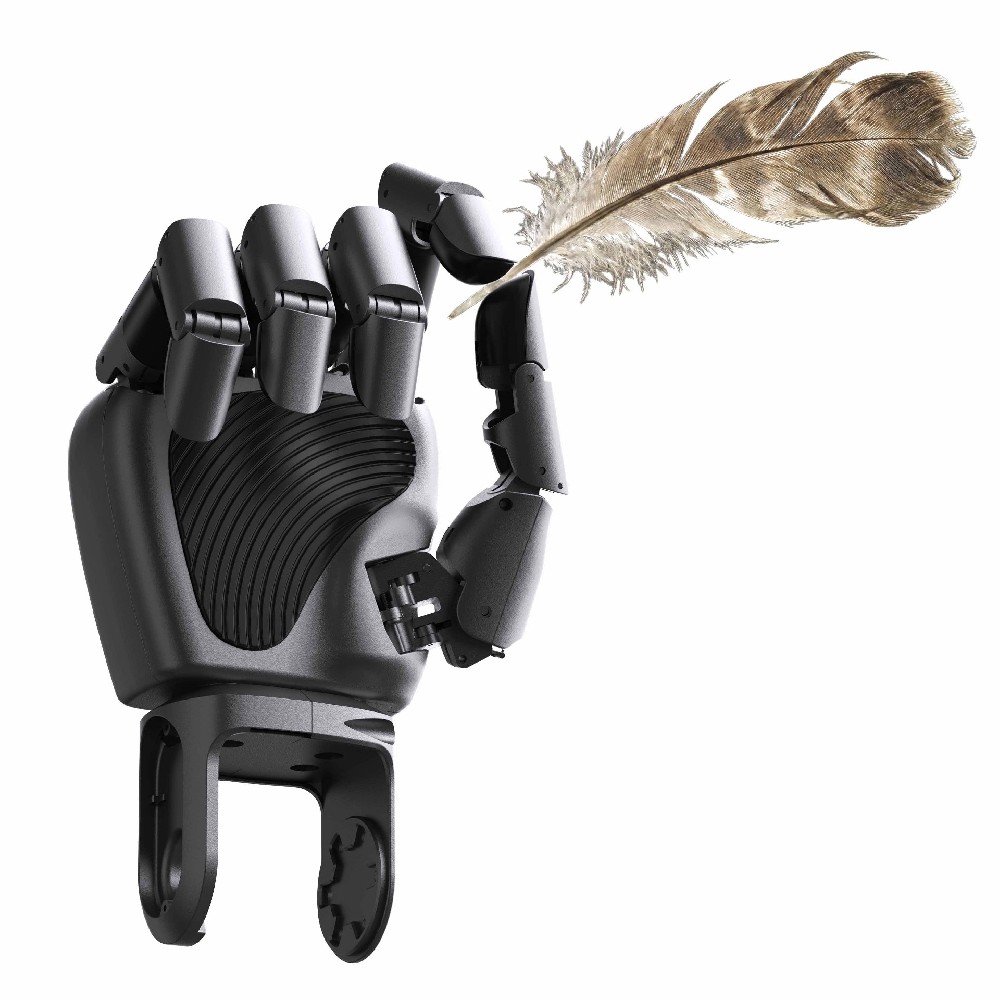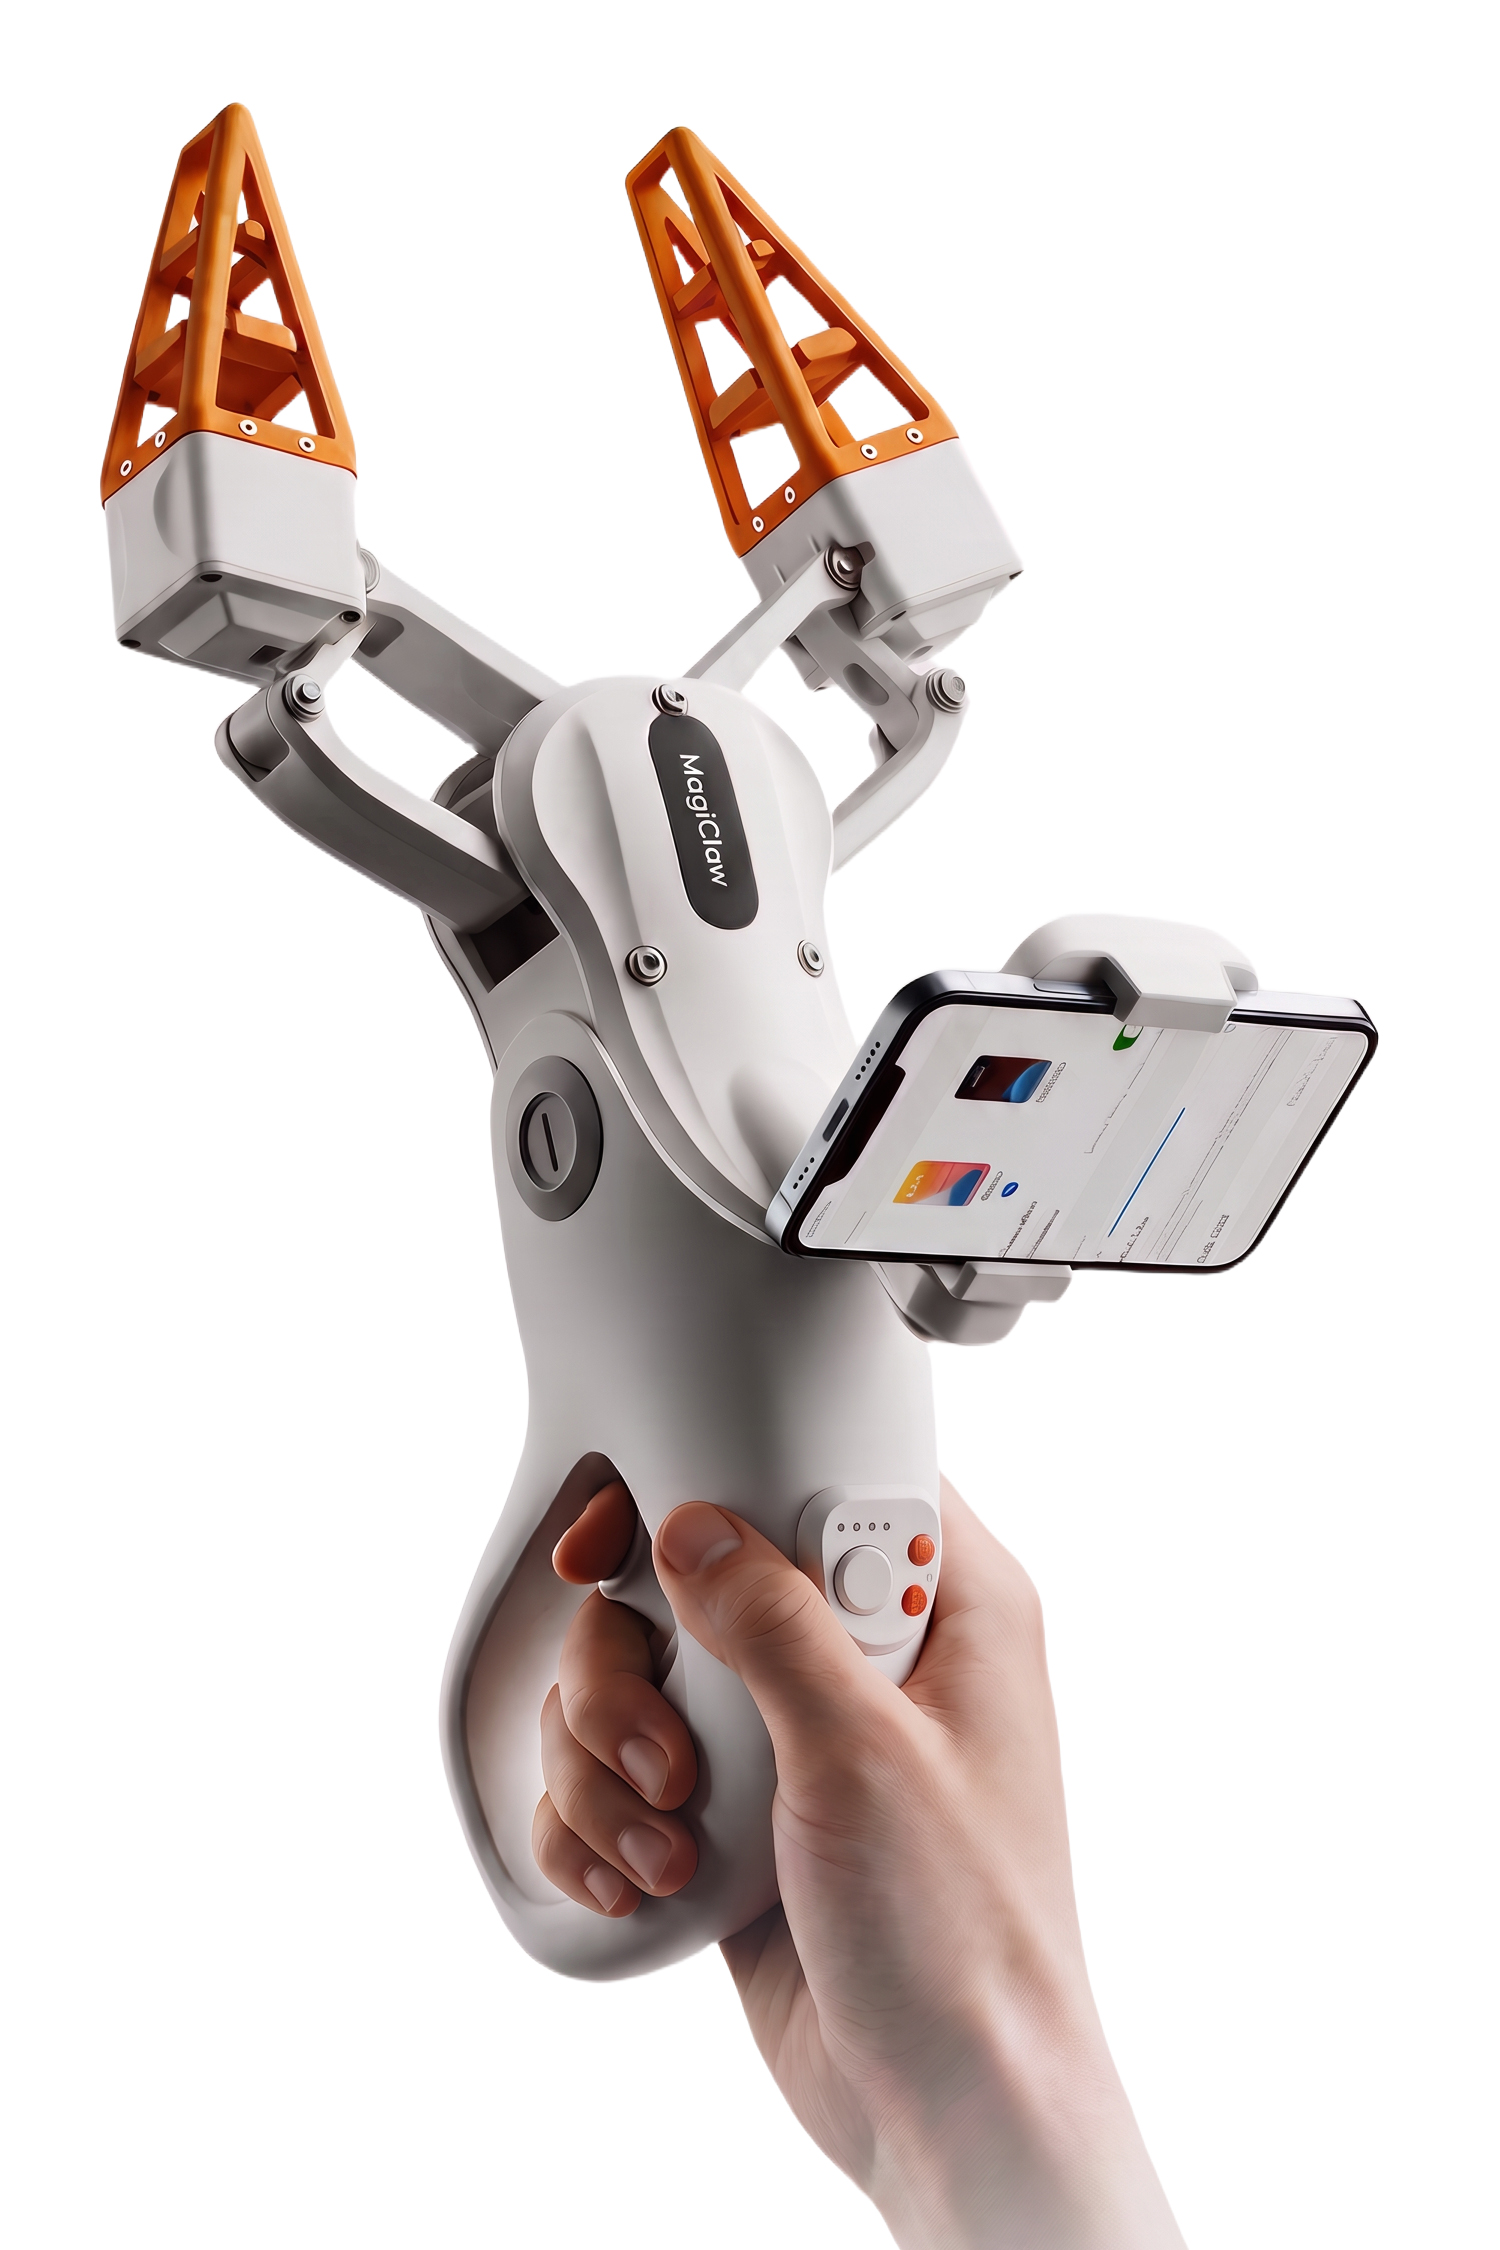
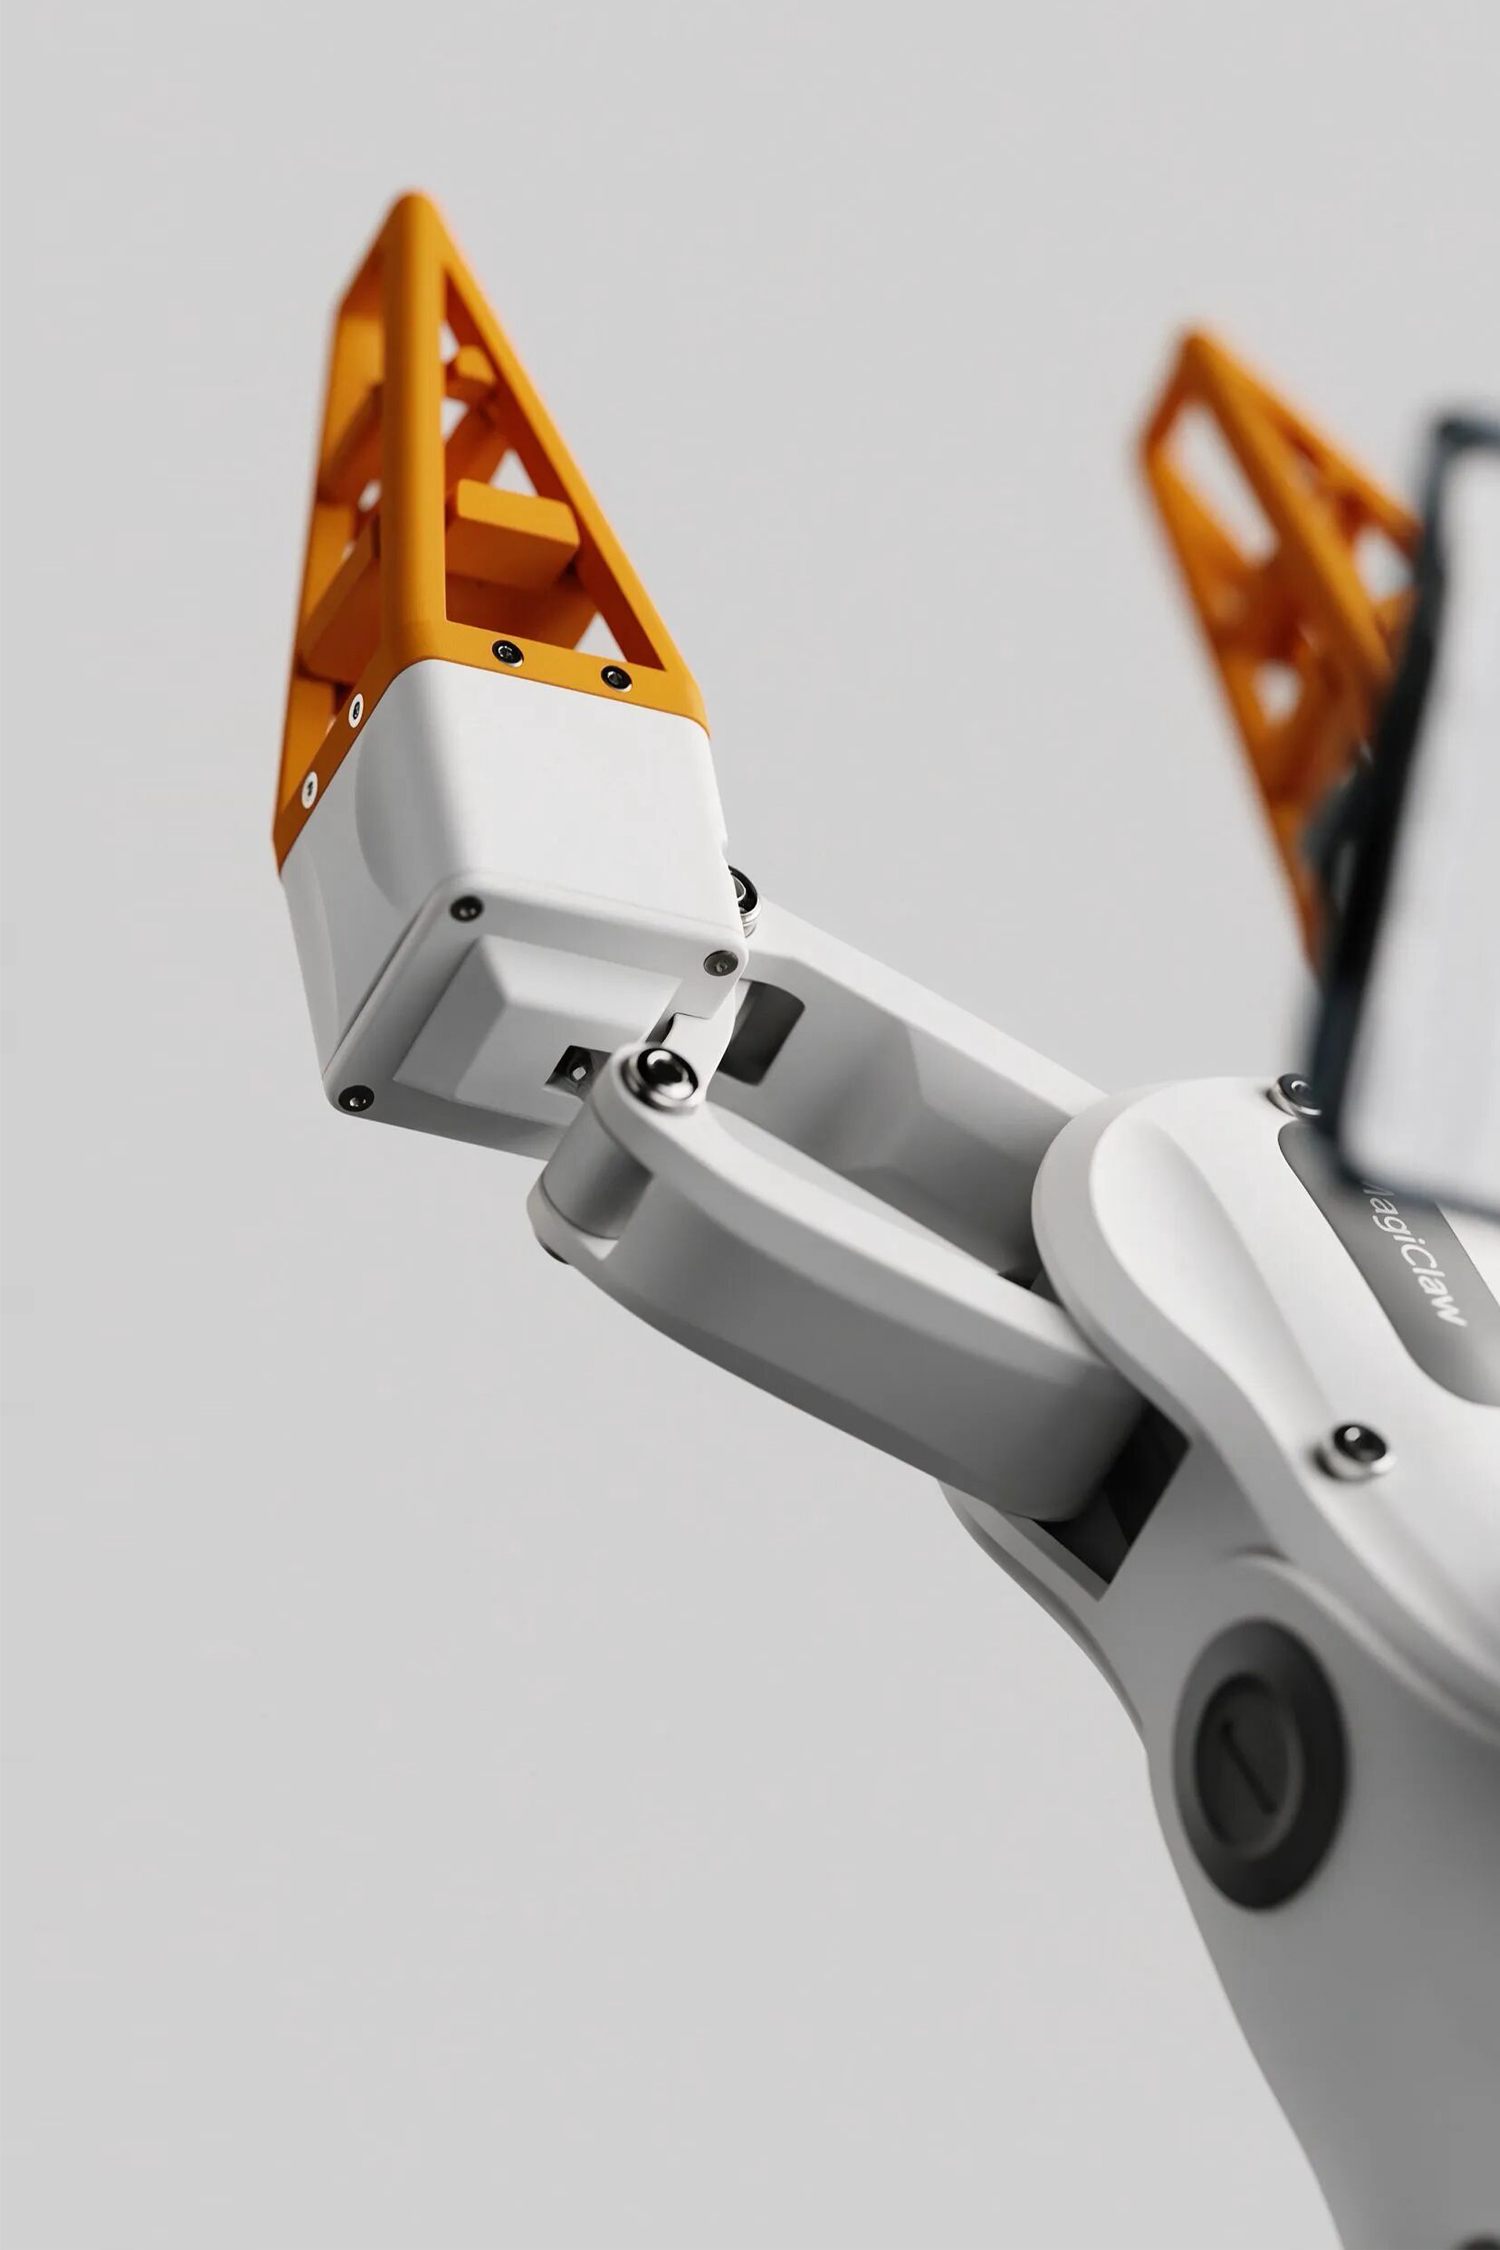
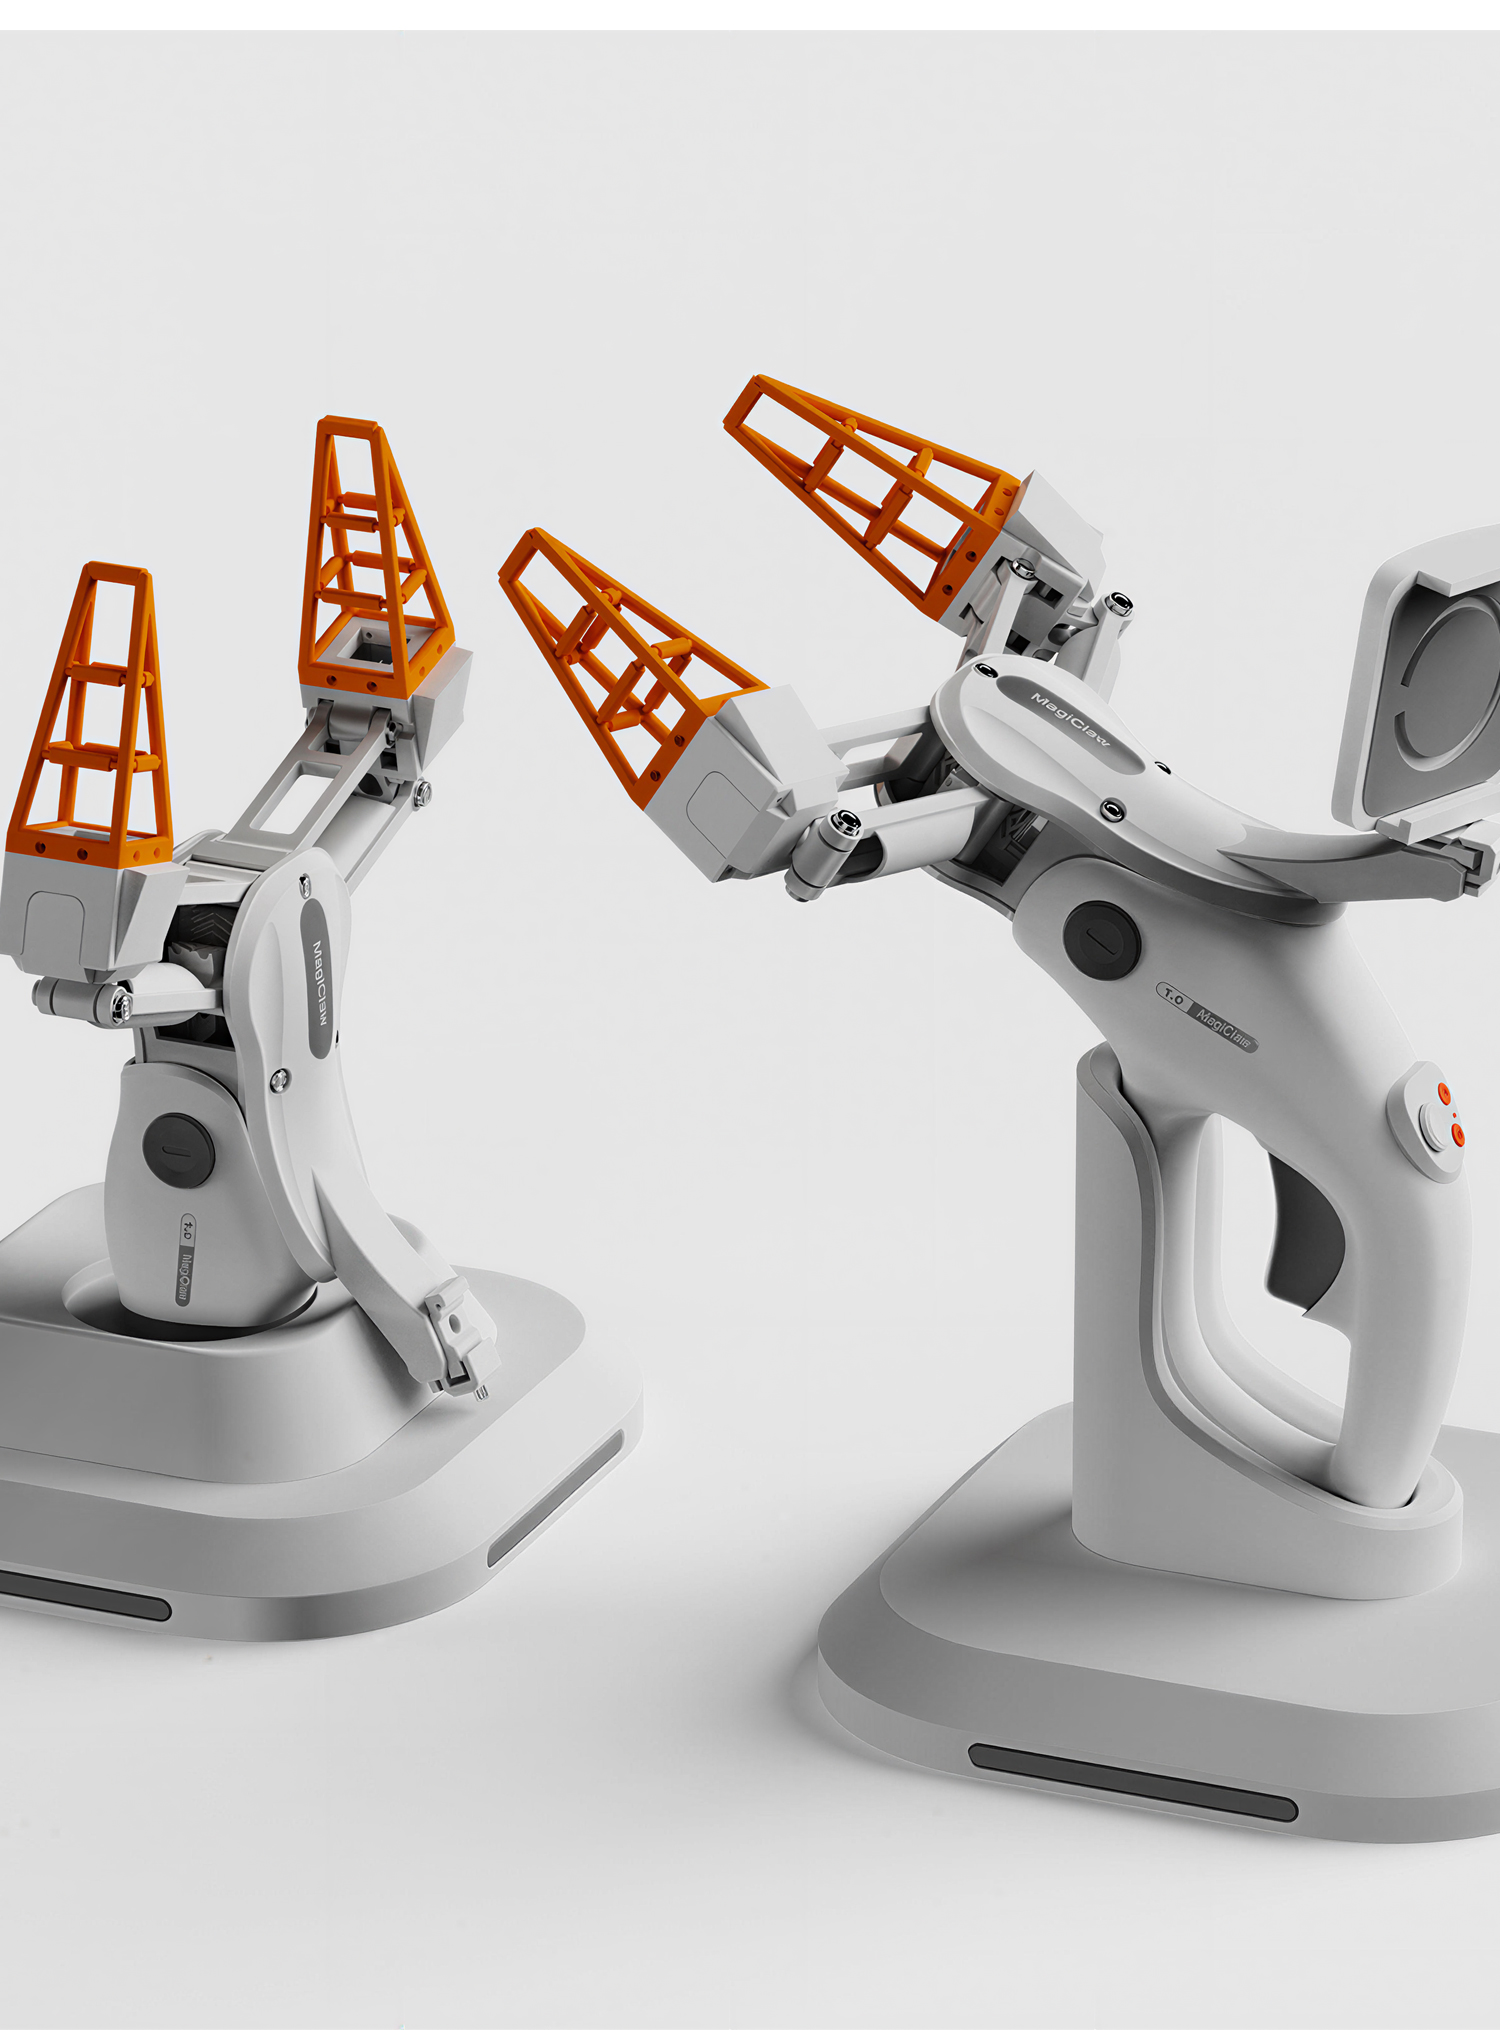
asMagiClaw双形多模态夹爪系统面向机器人研究、教学与开发验证场景,致力于将复杂的操作研究转化为更易部署、感知与迭代的工具系统。
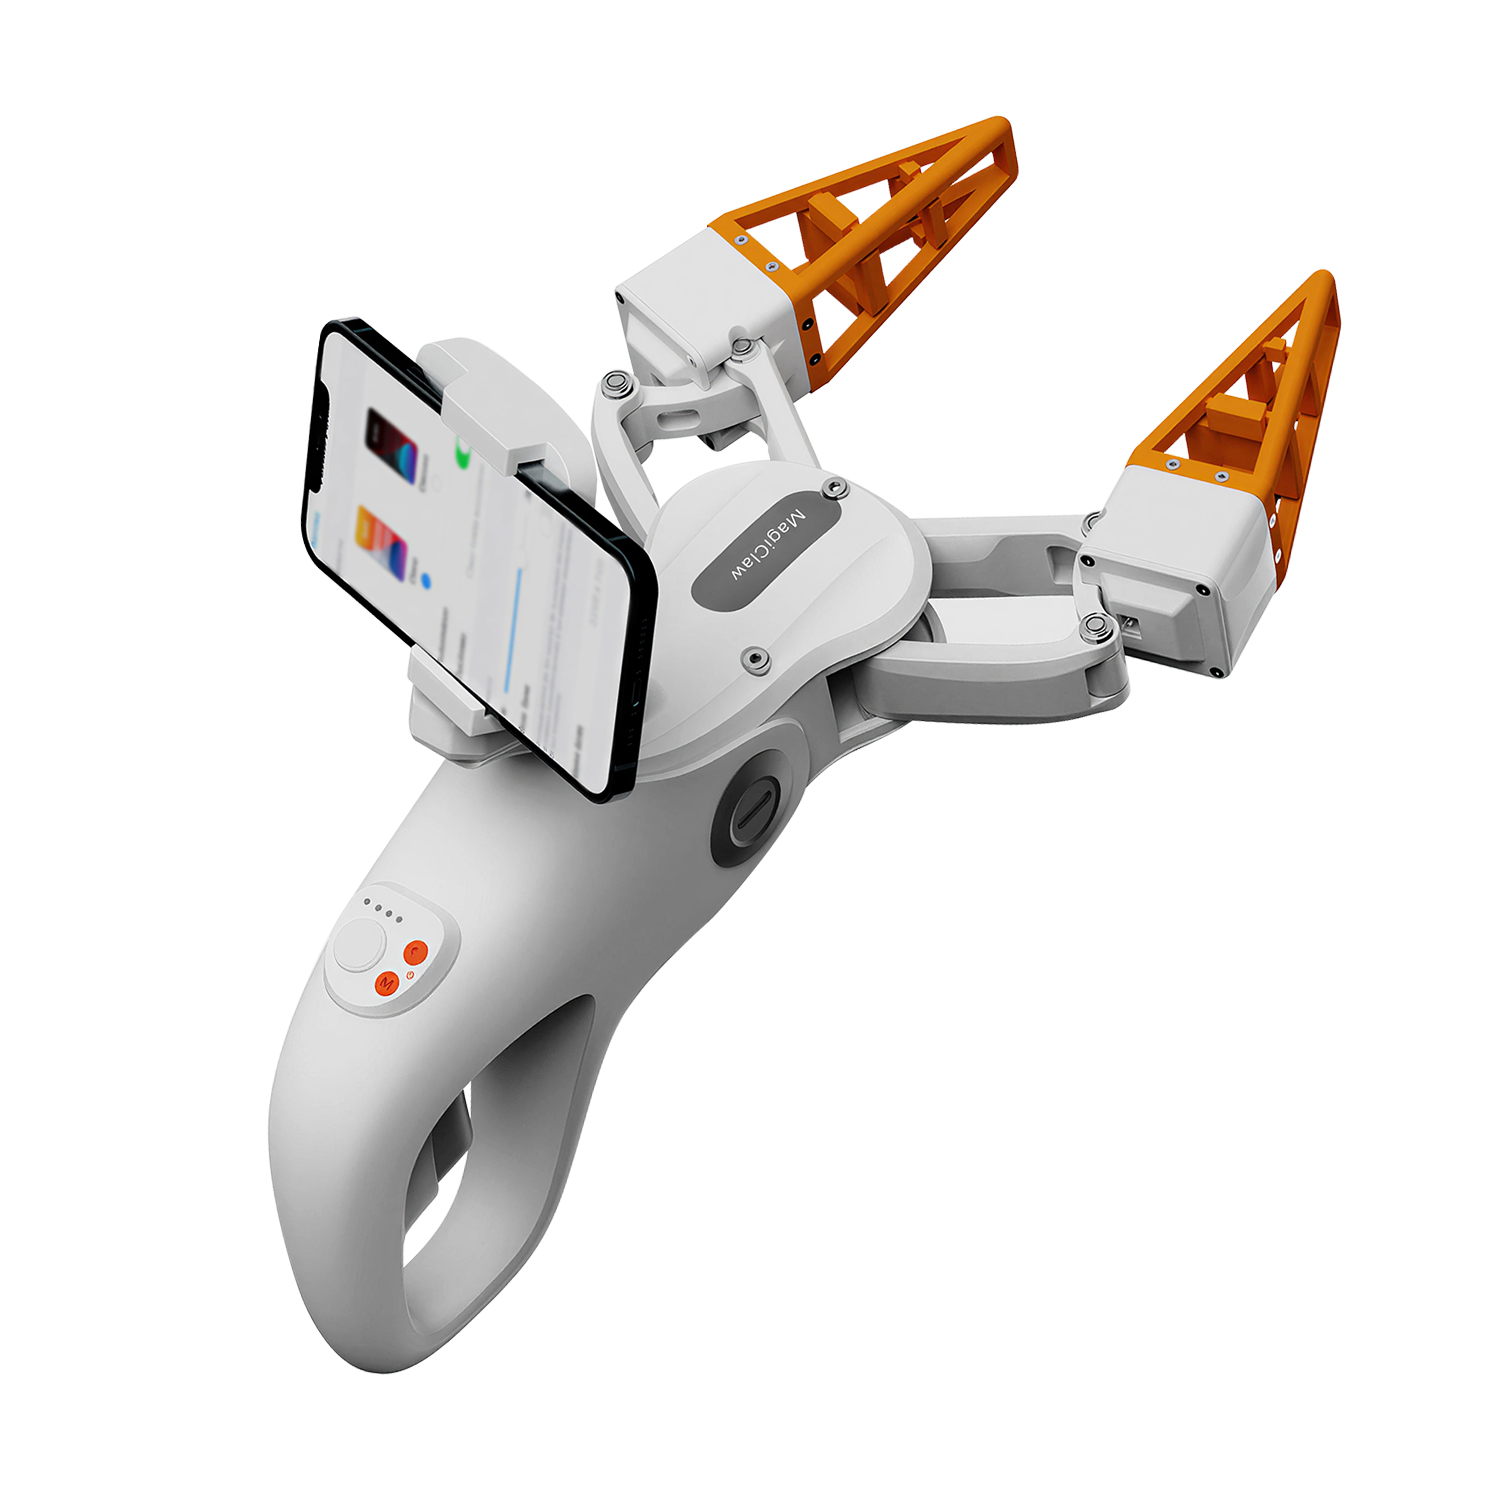
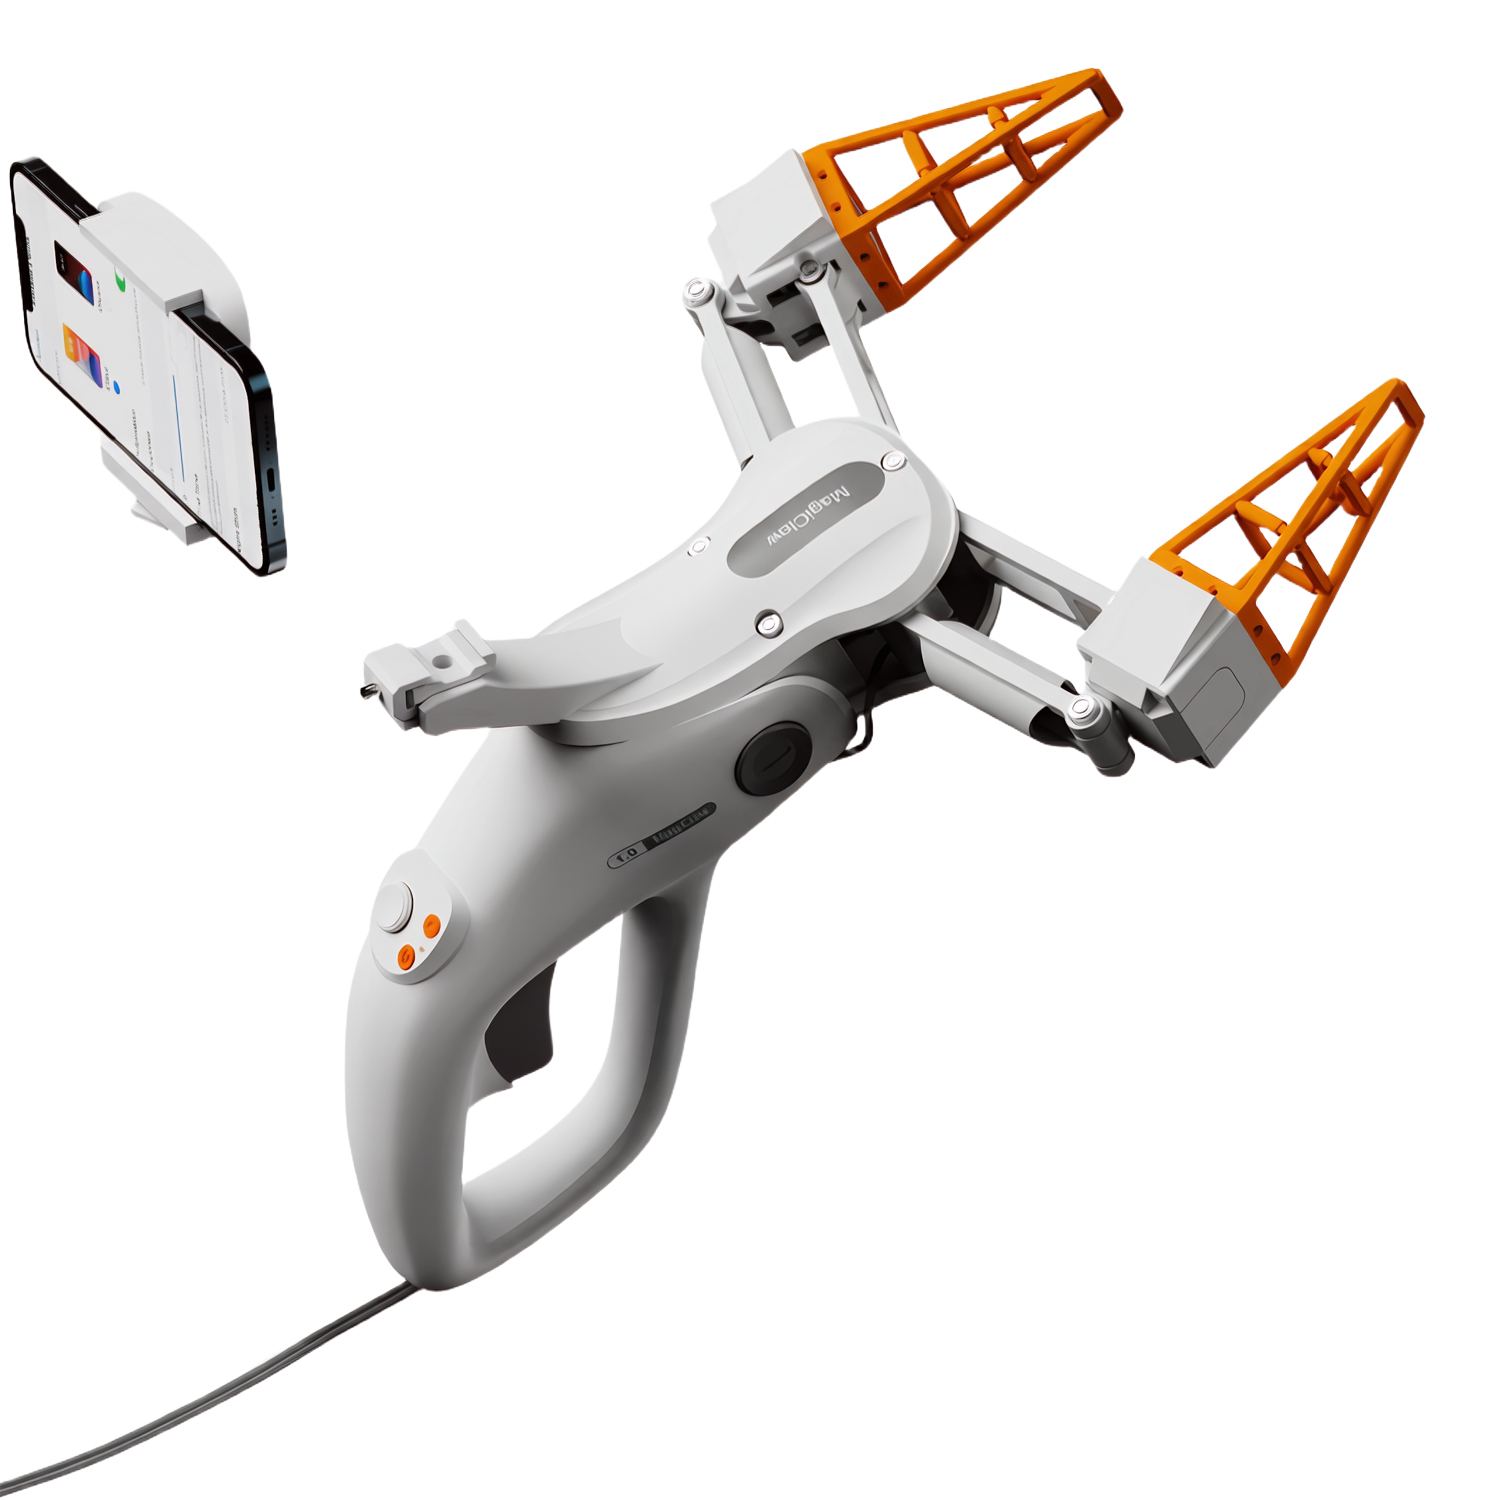
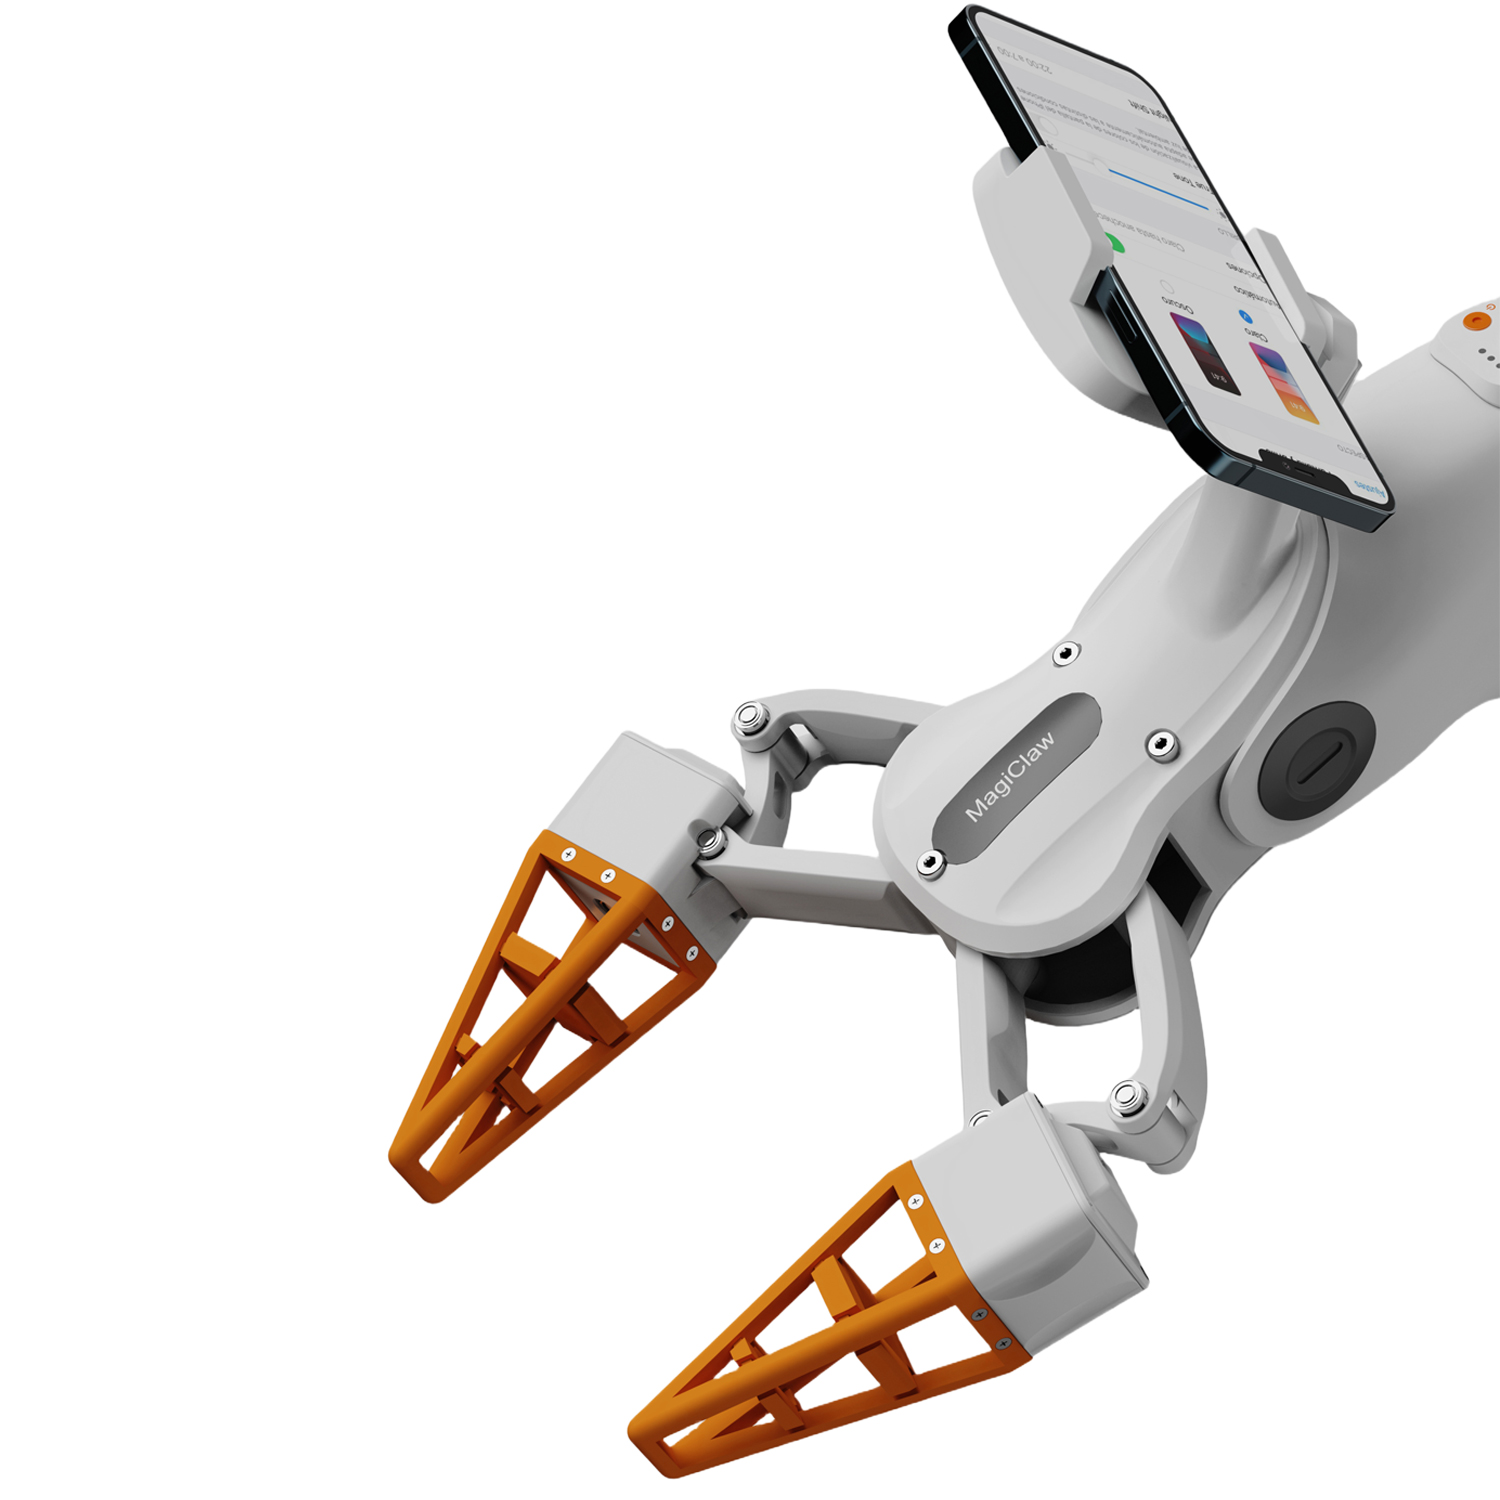
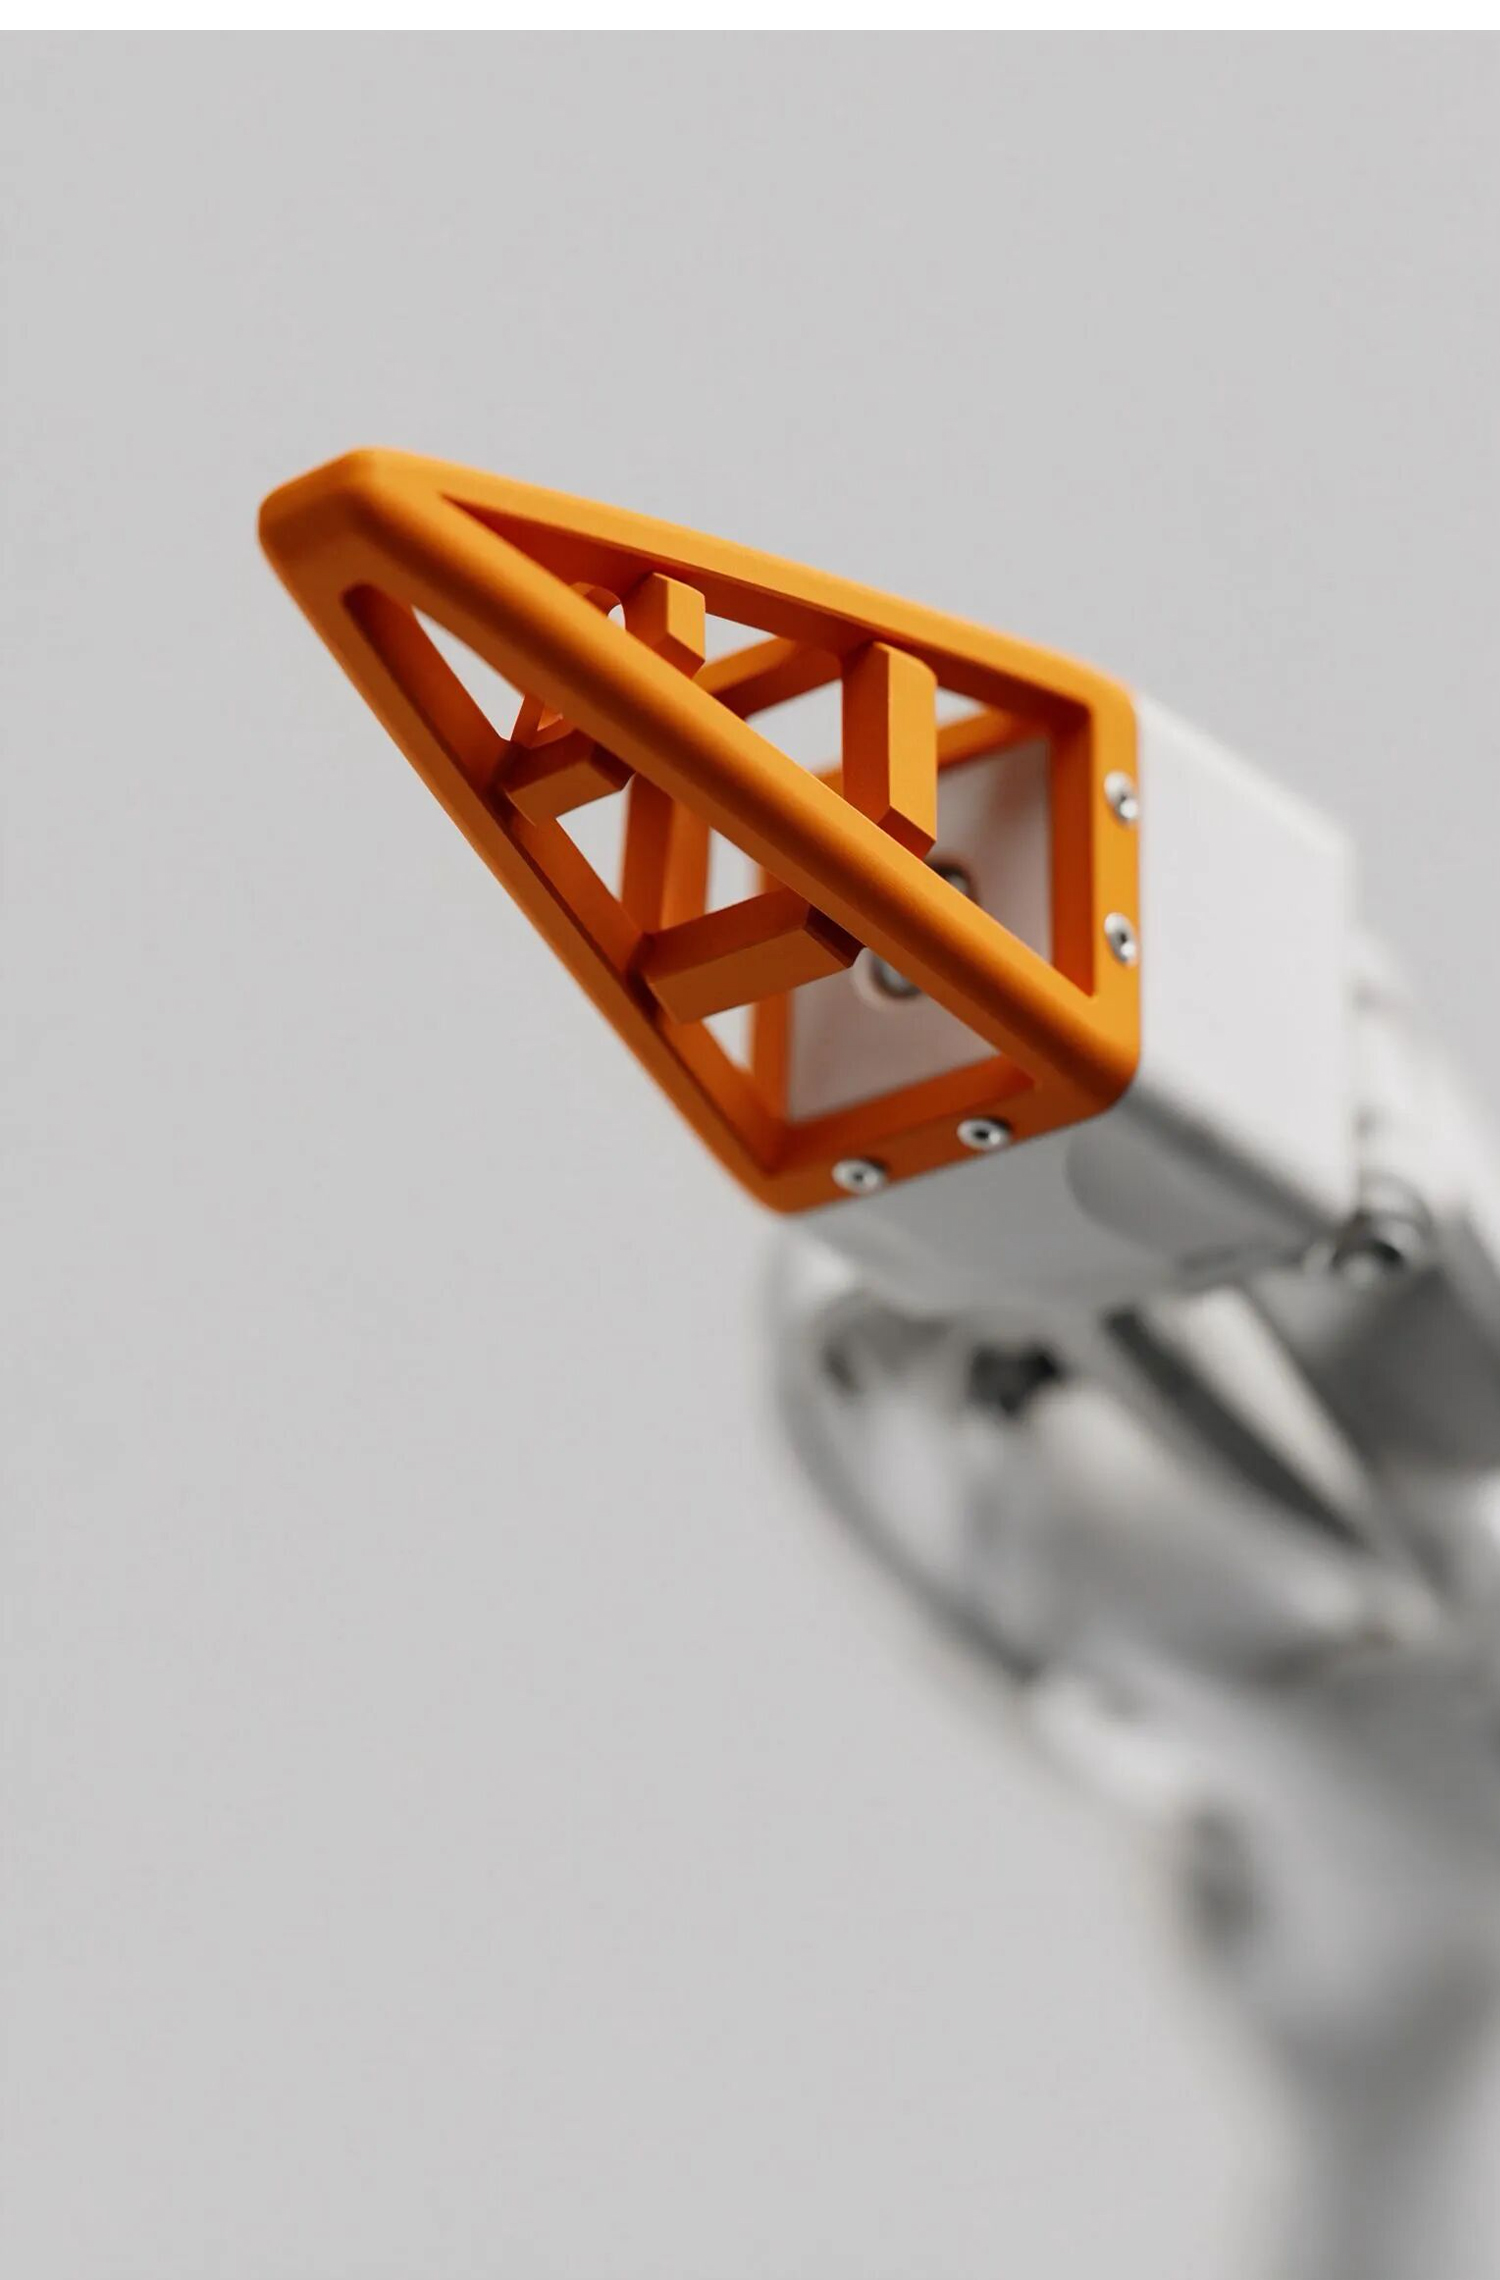
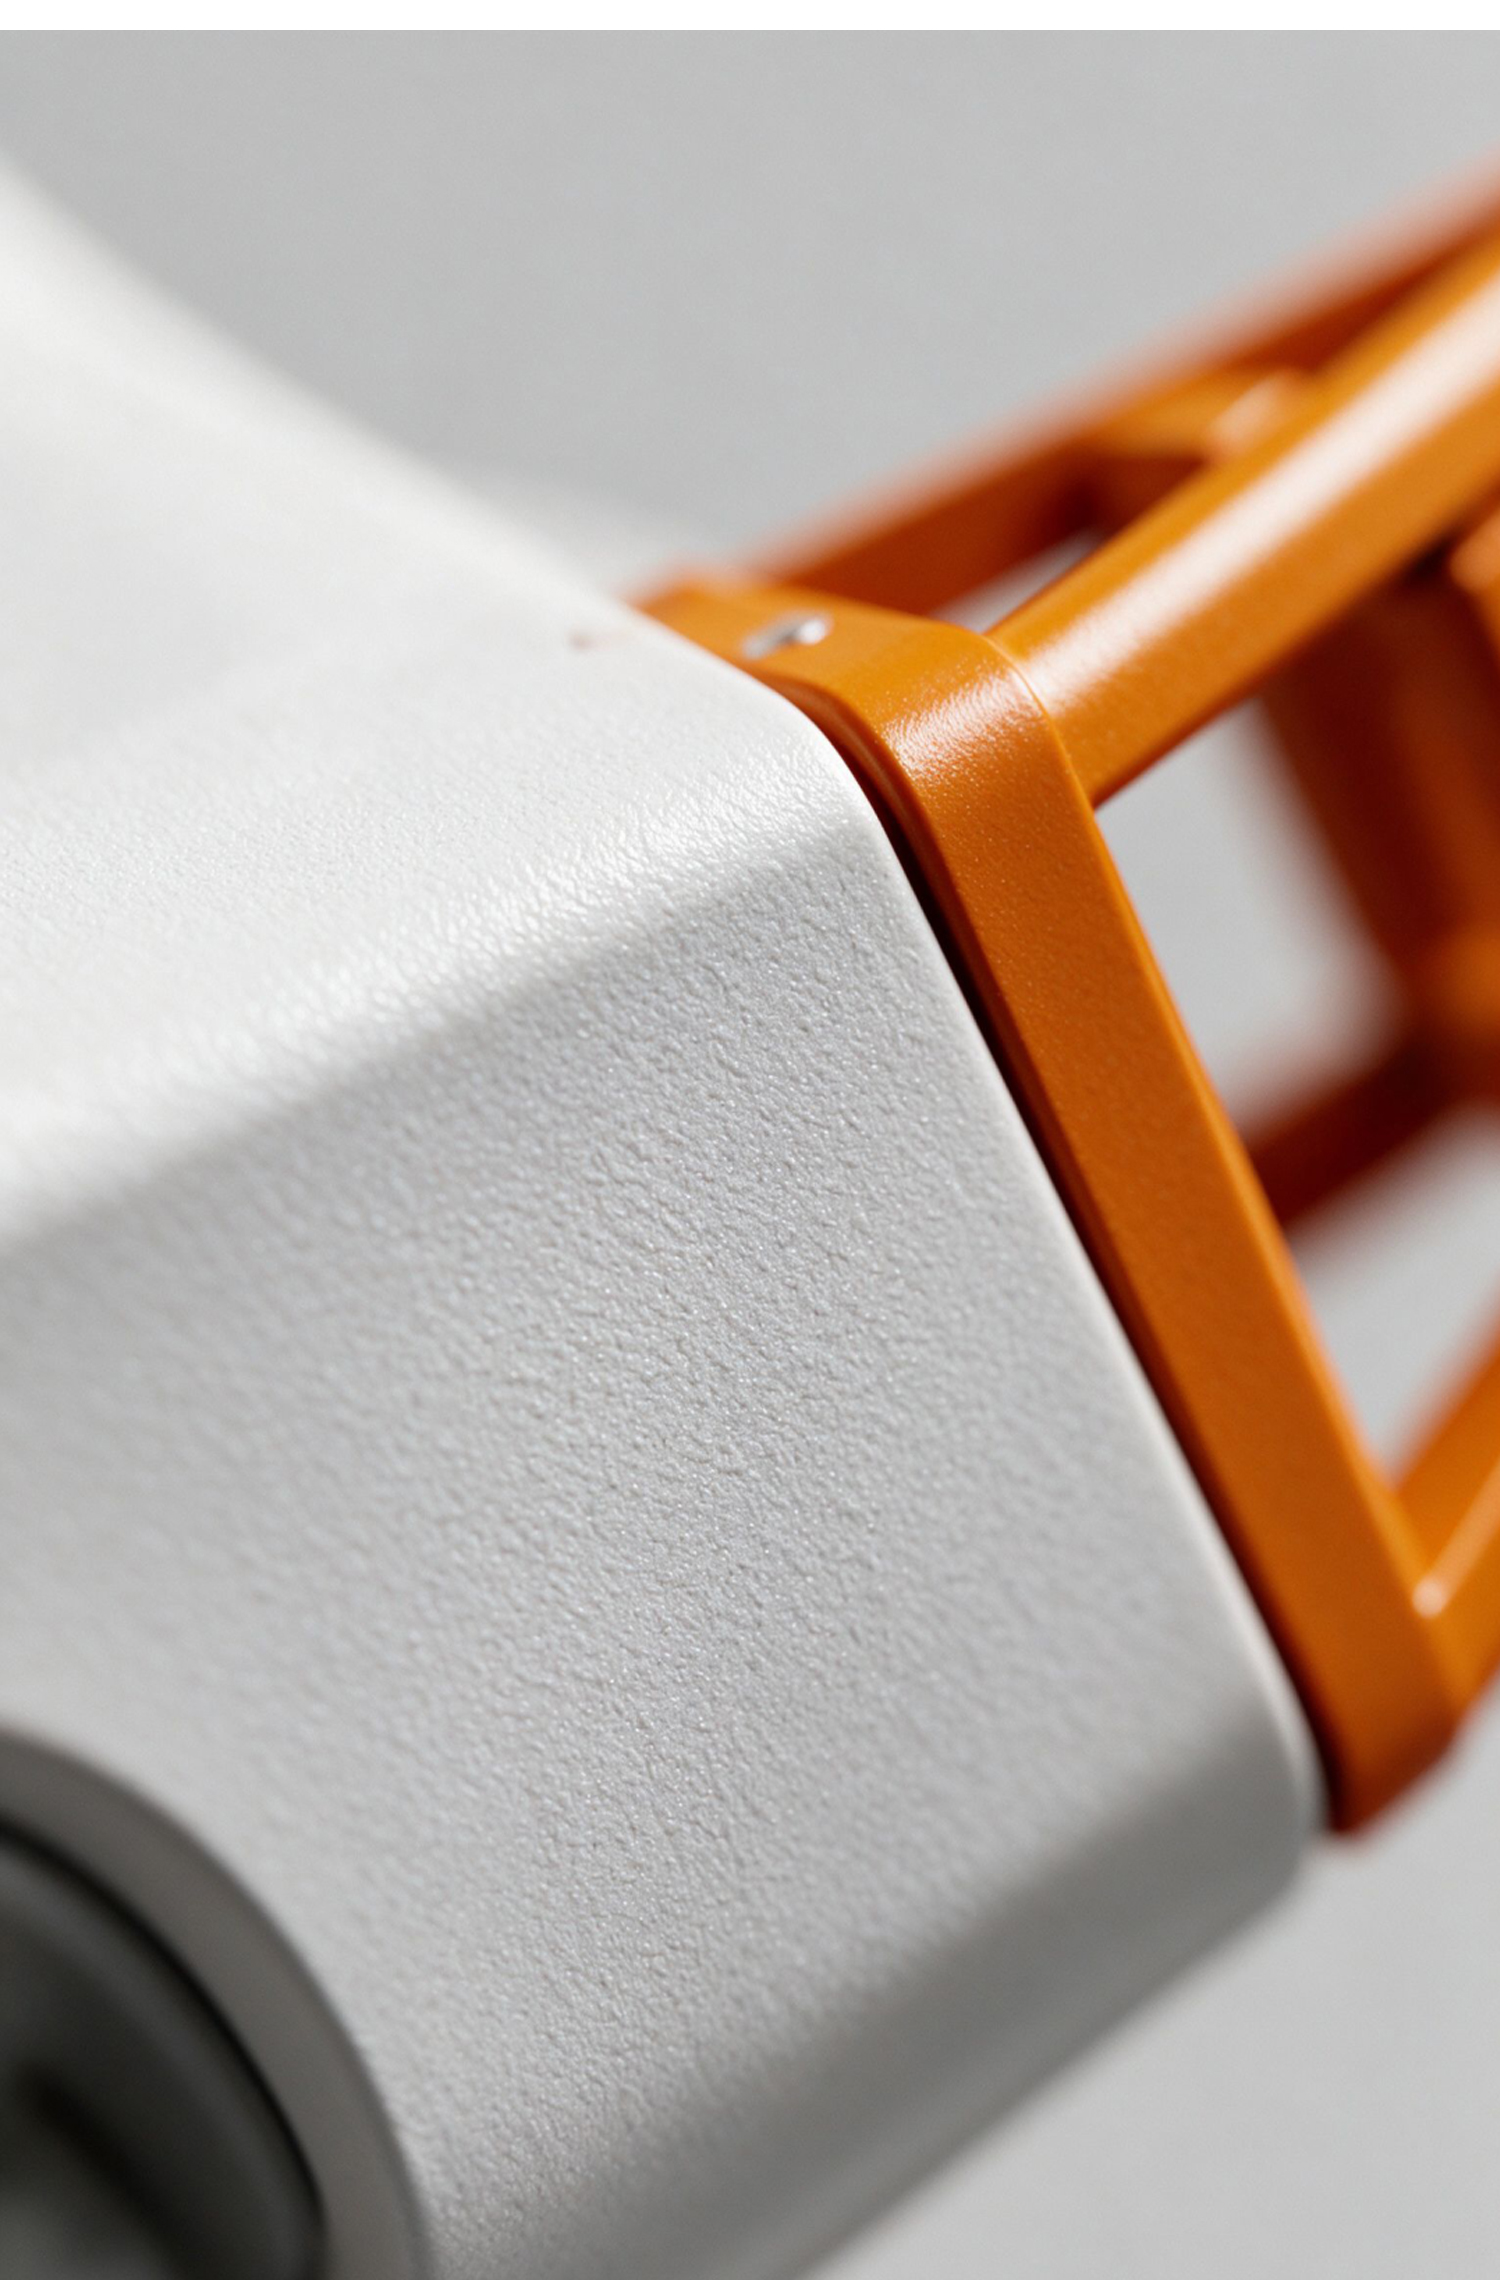
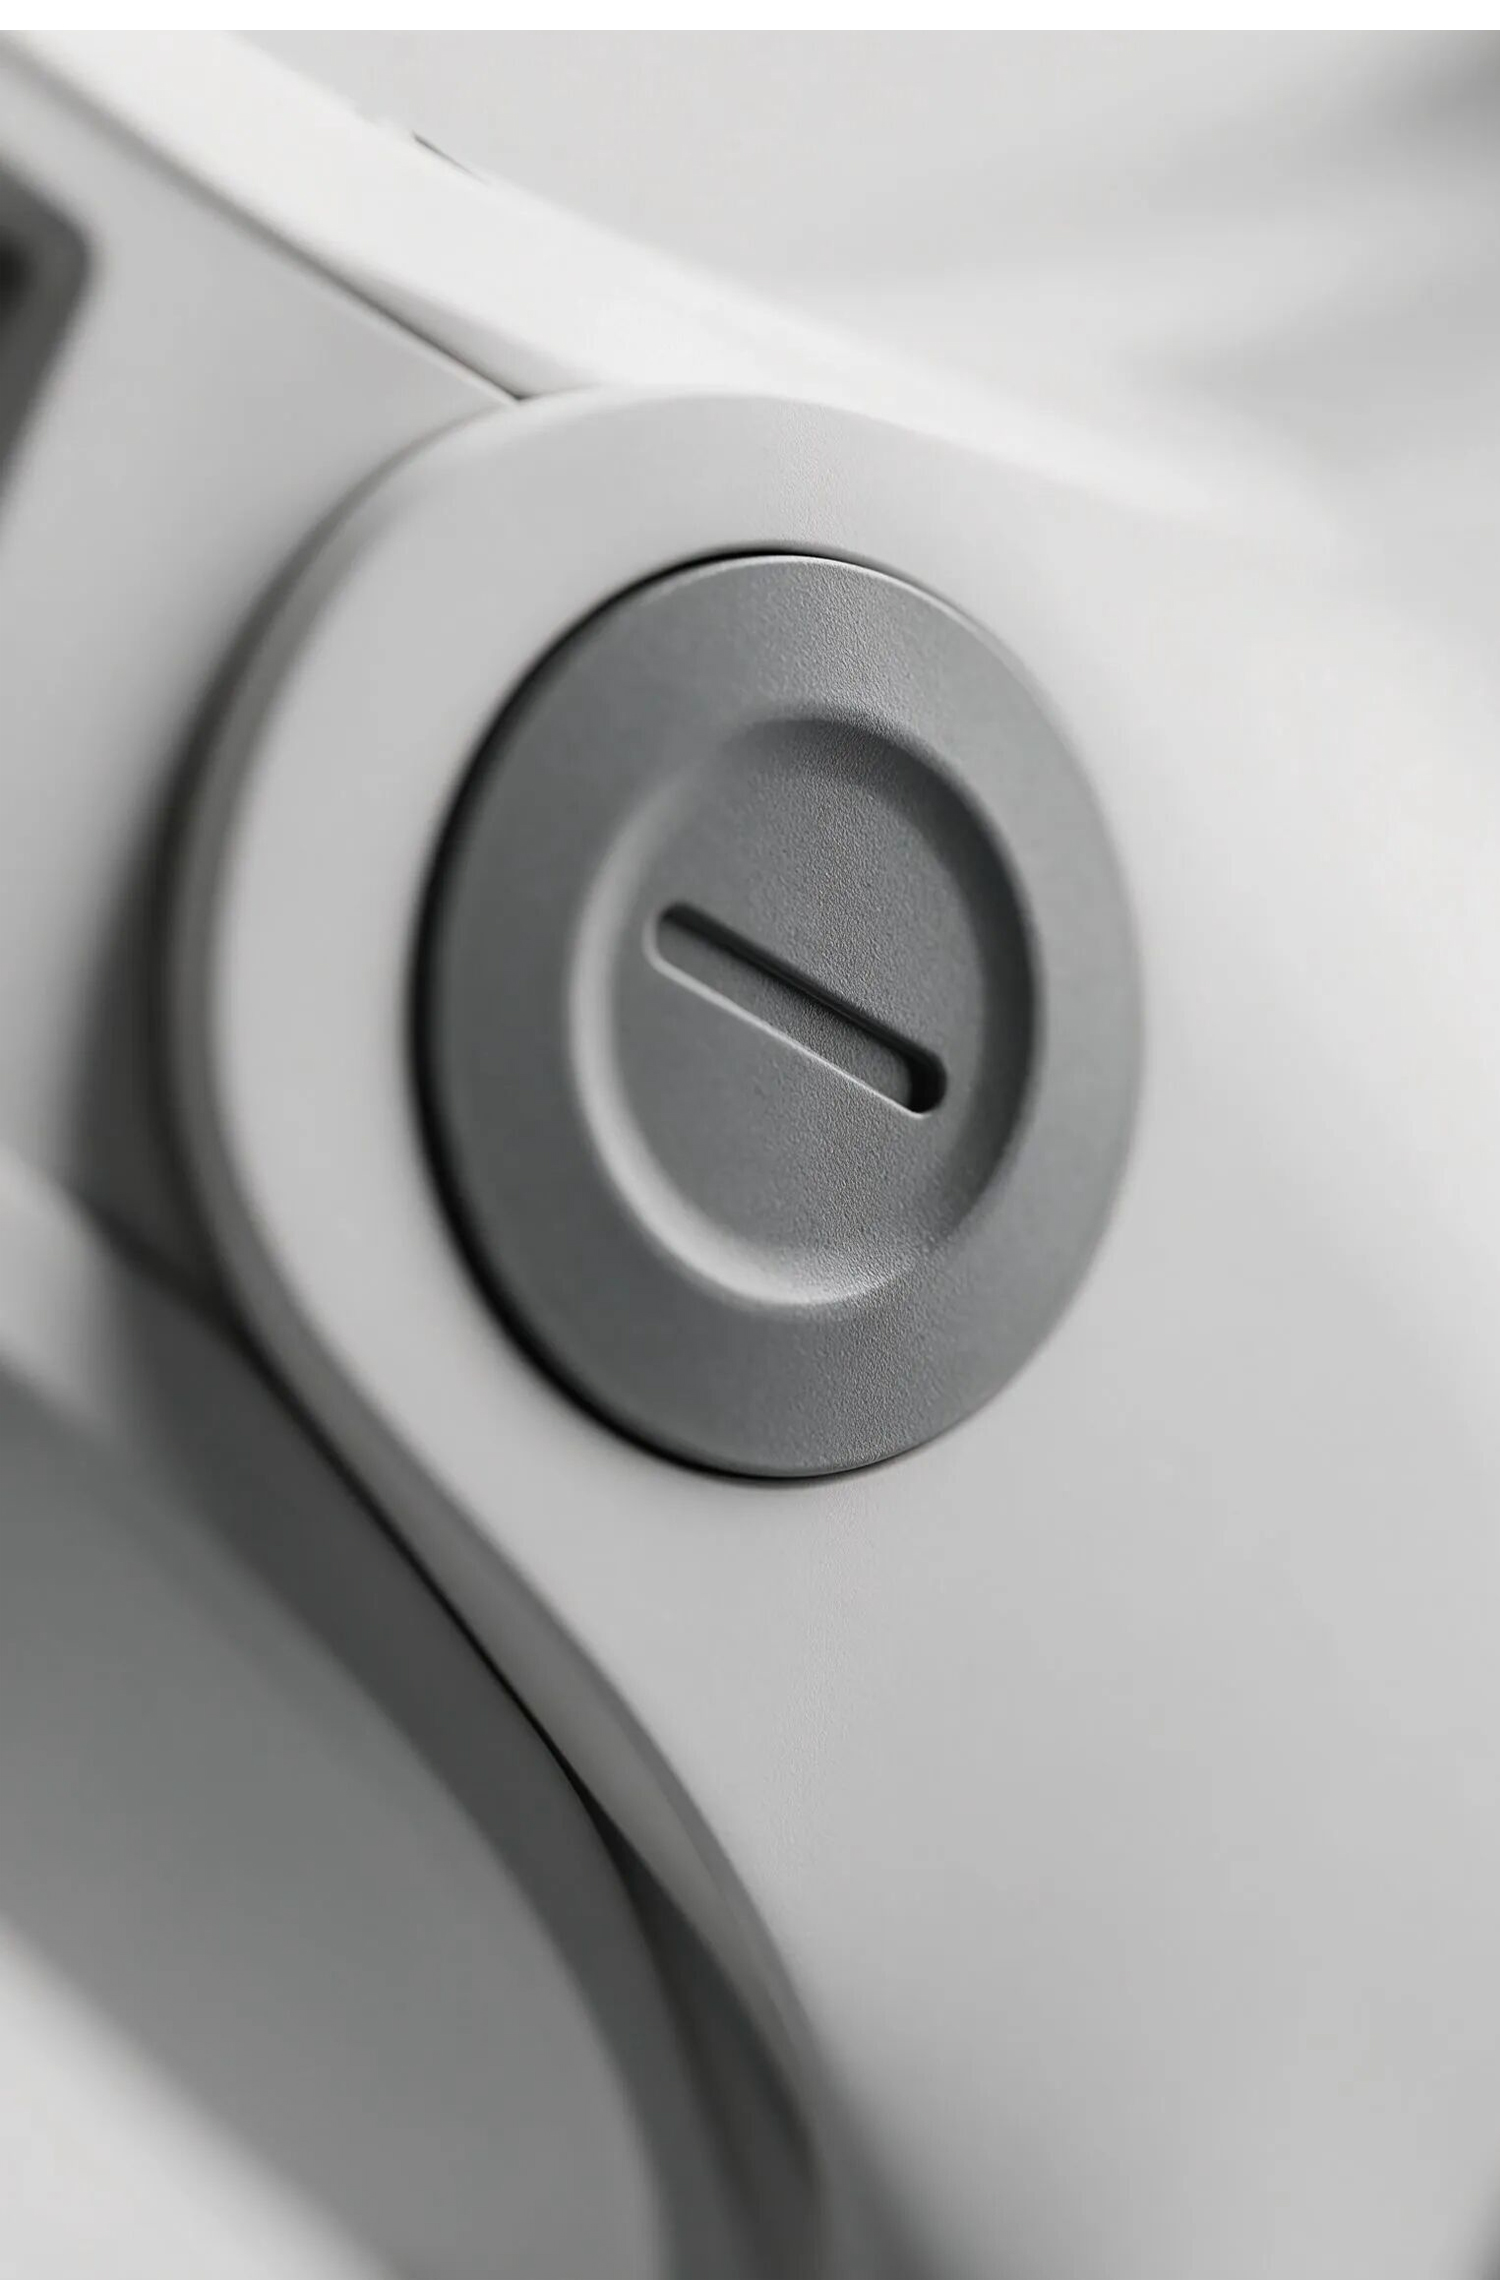
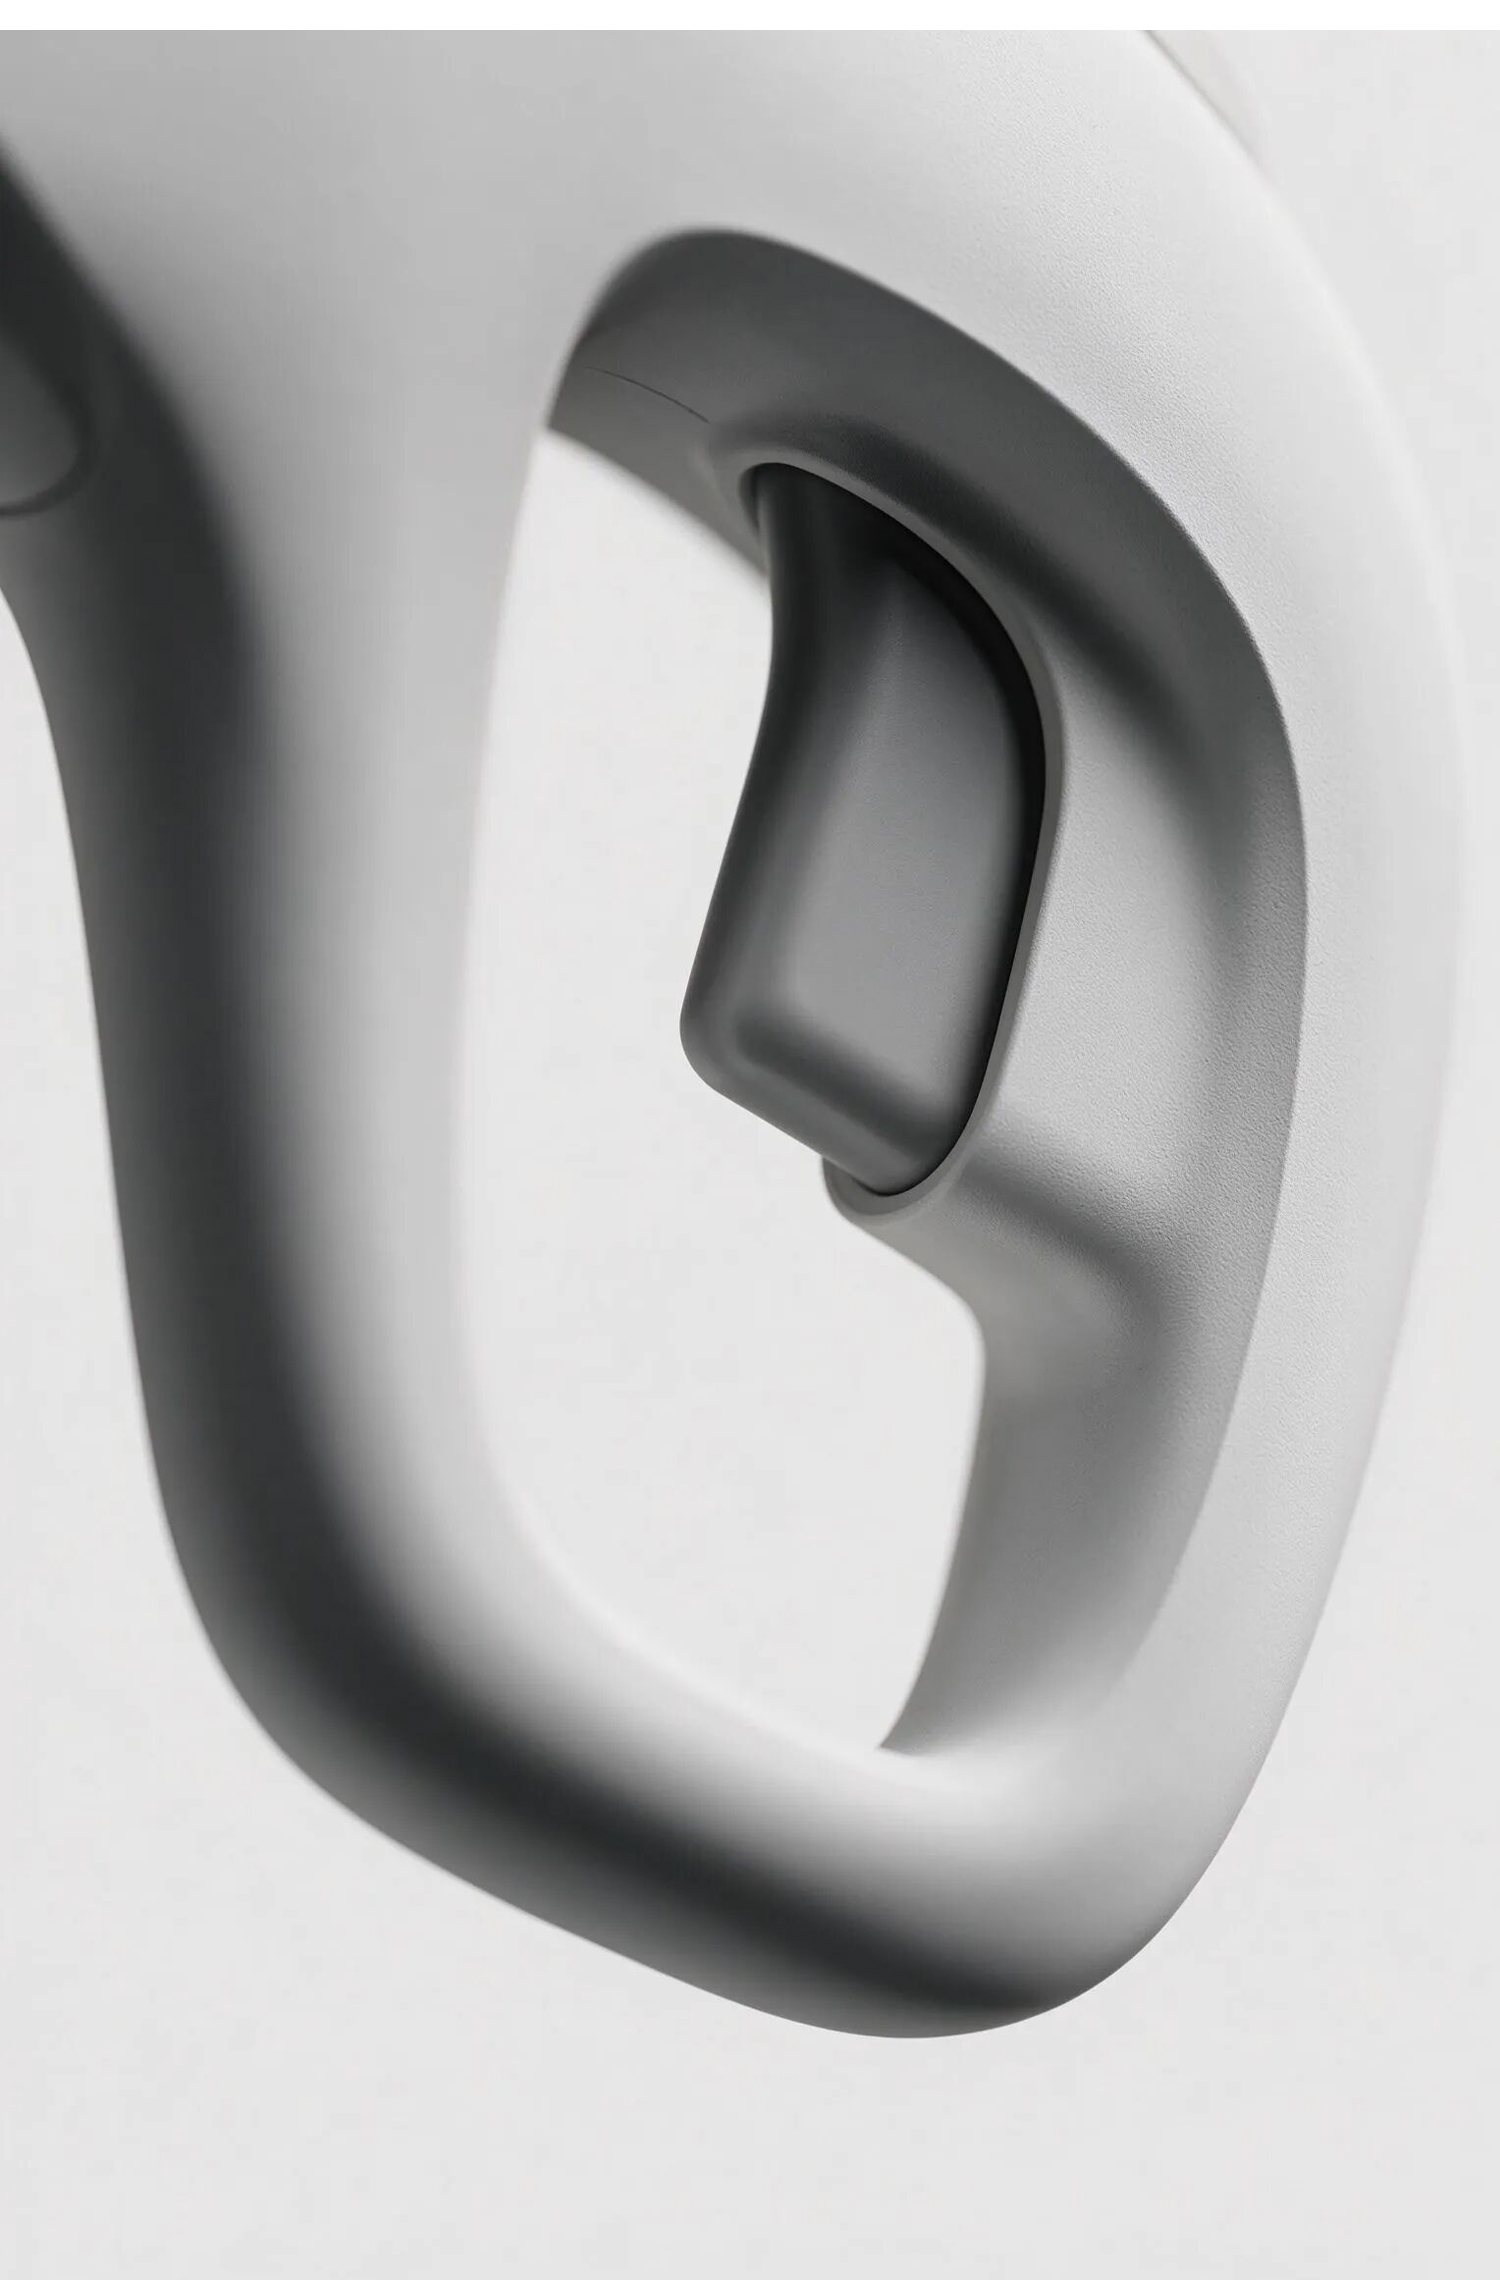
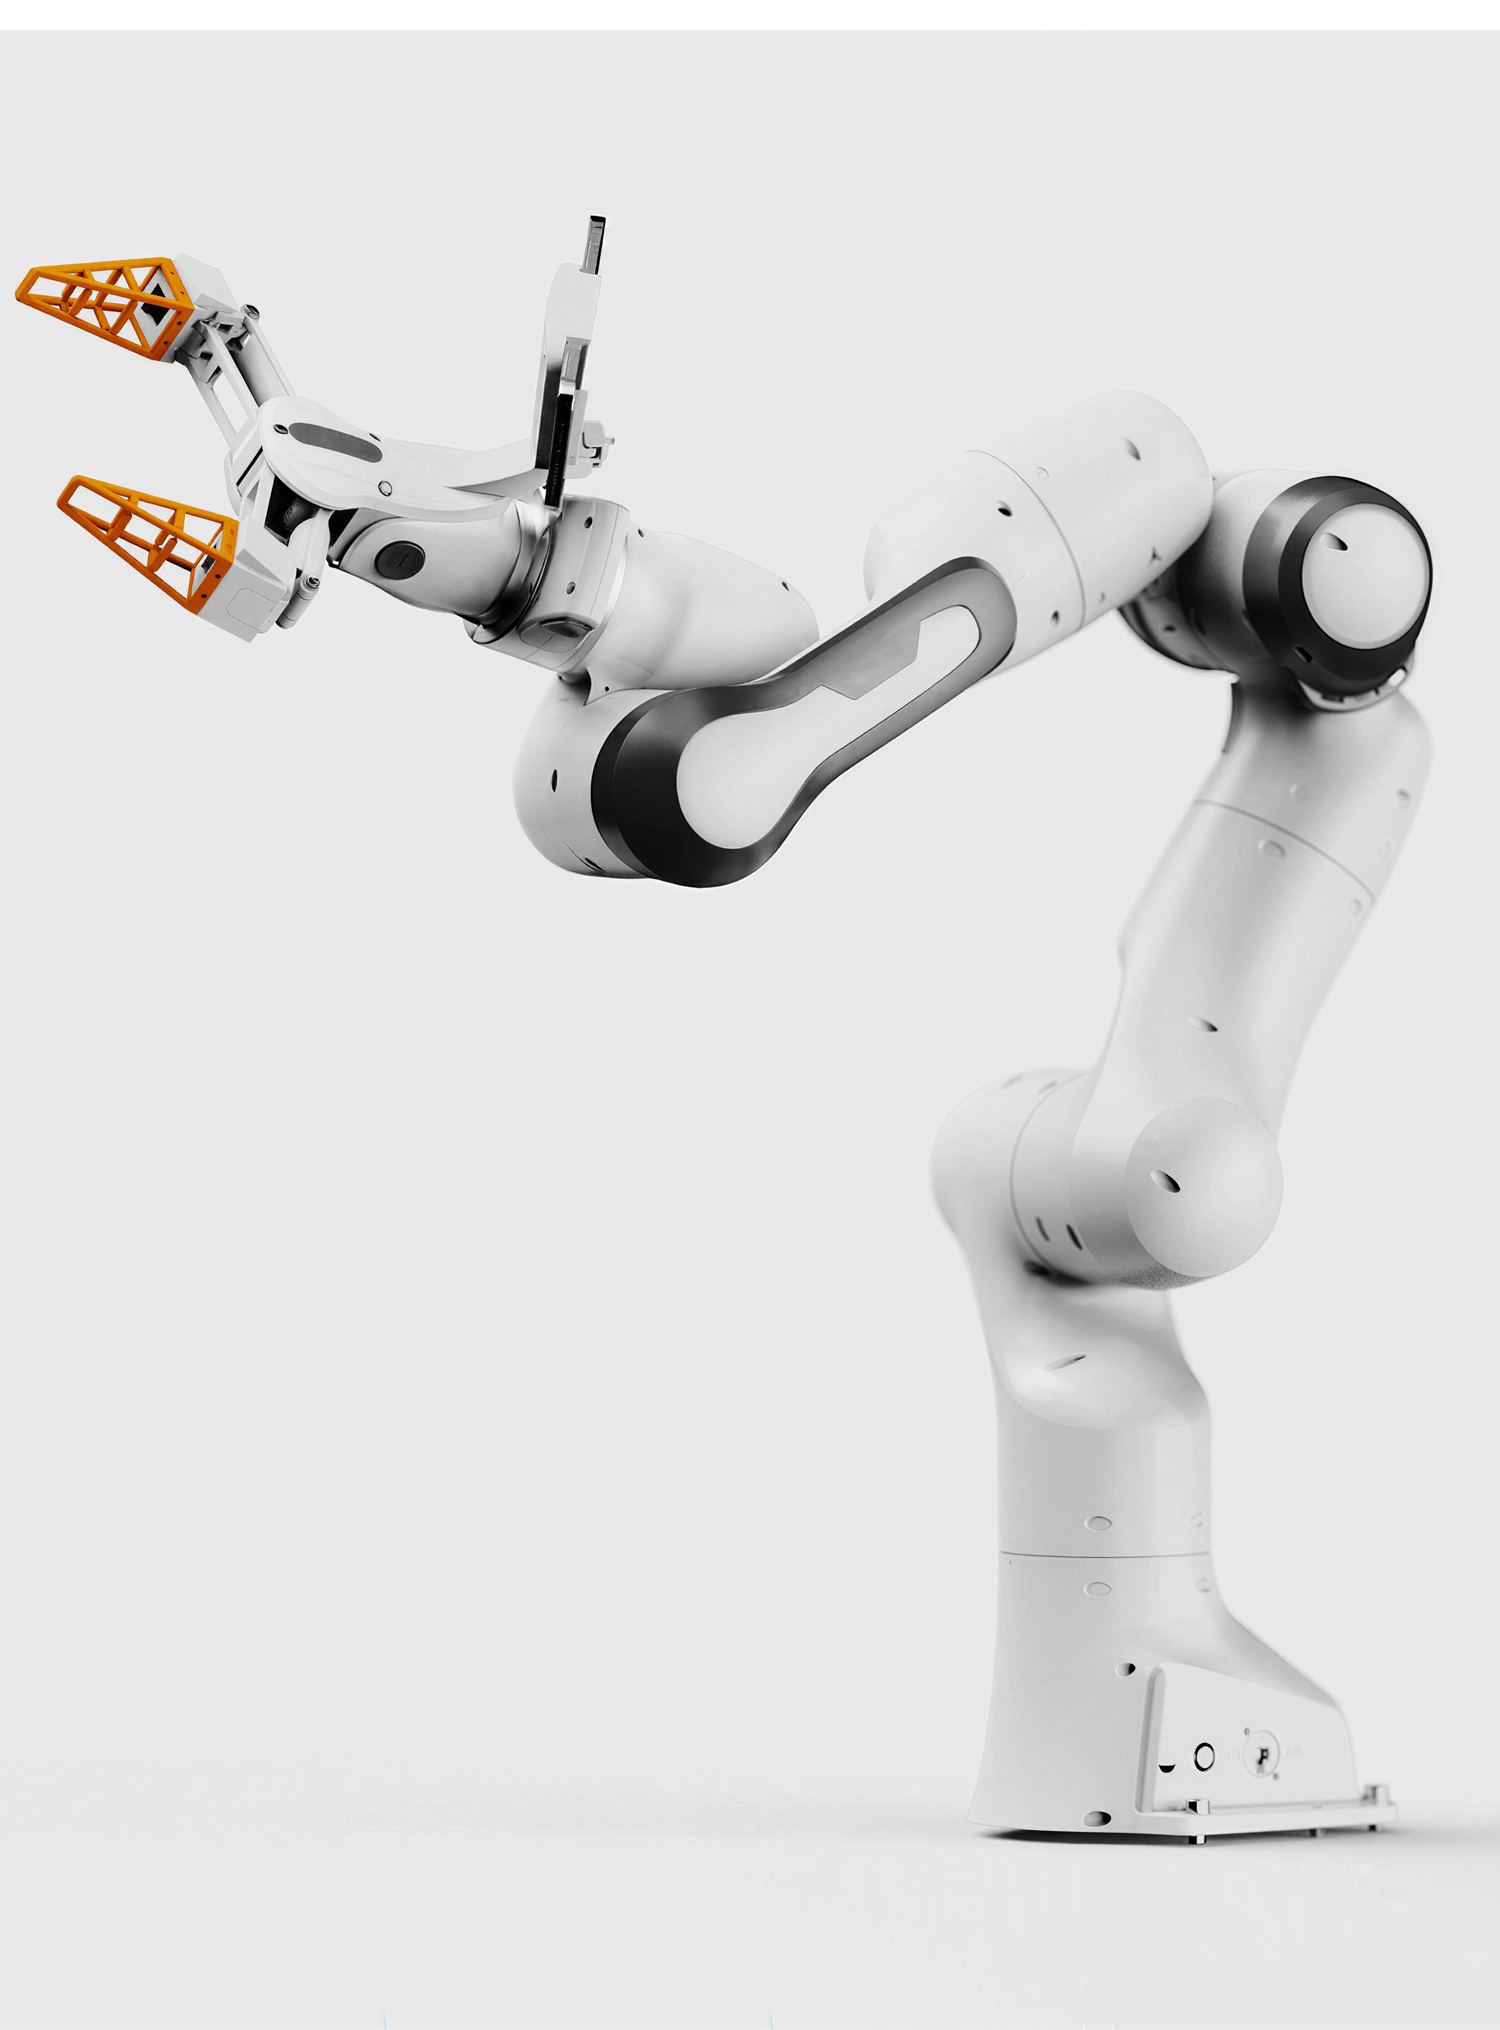
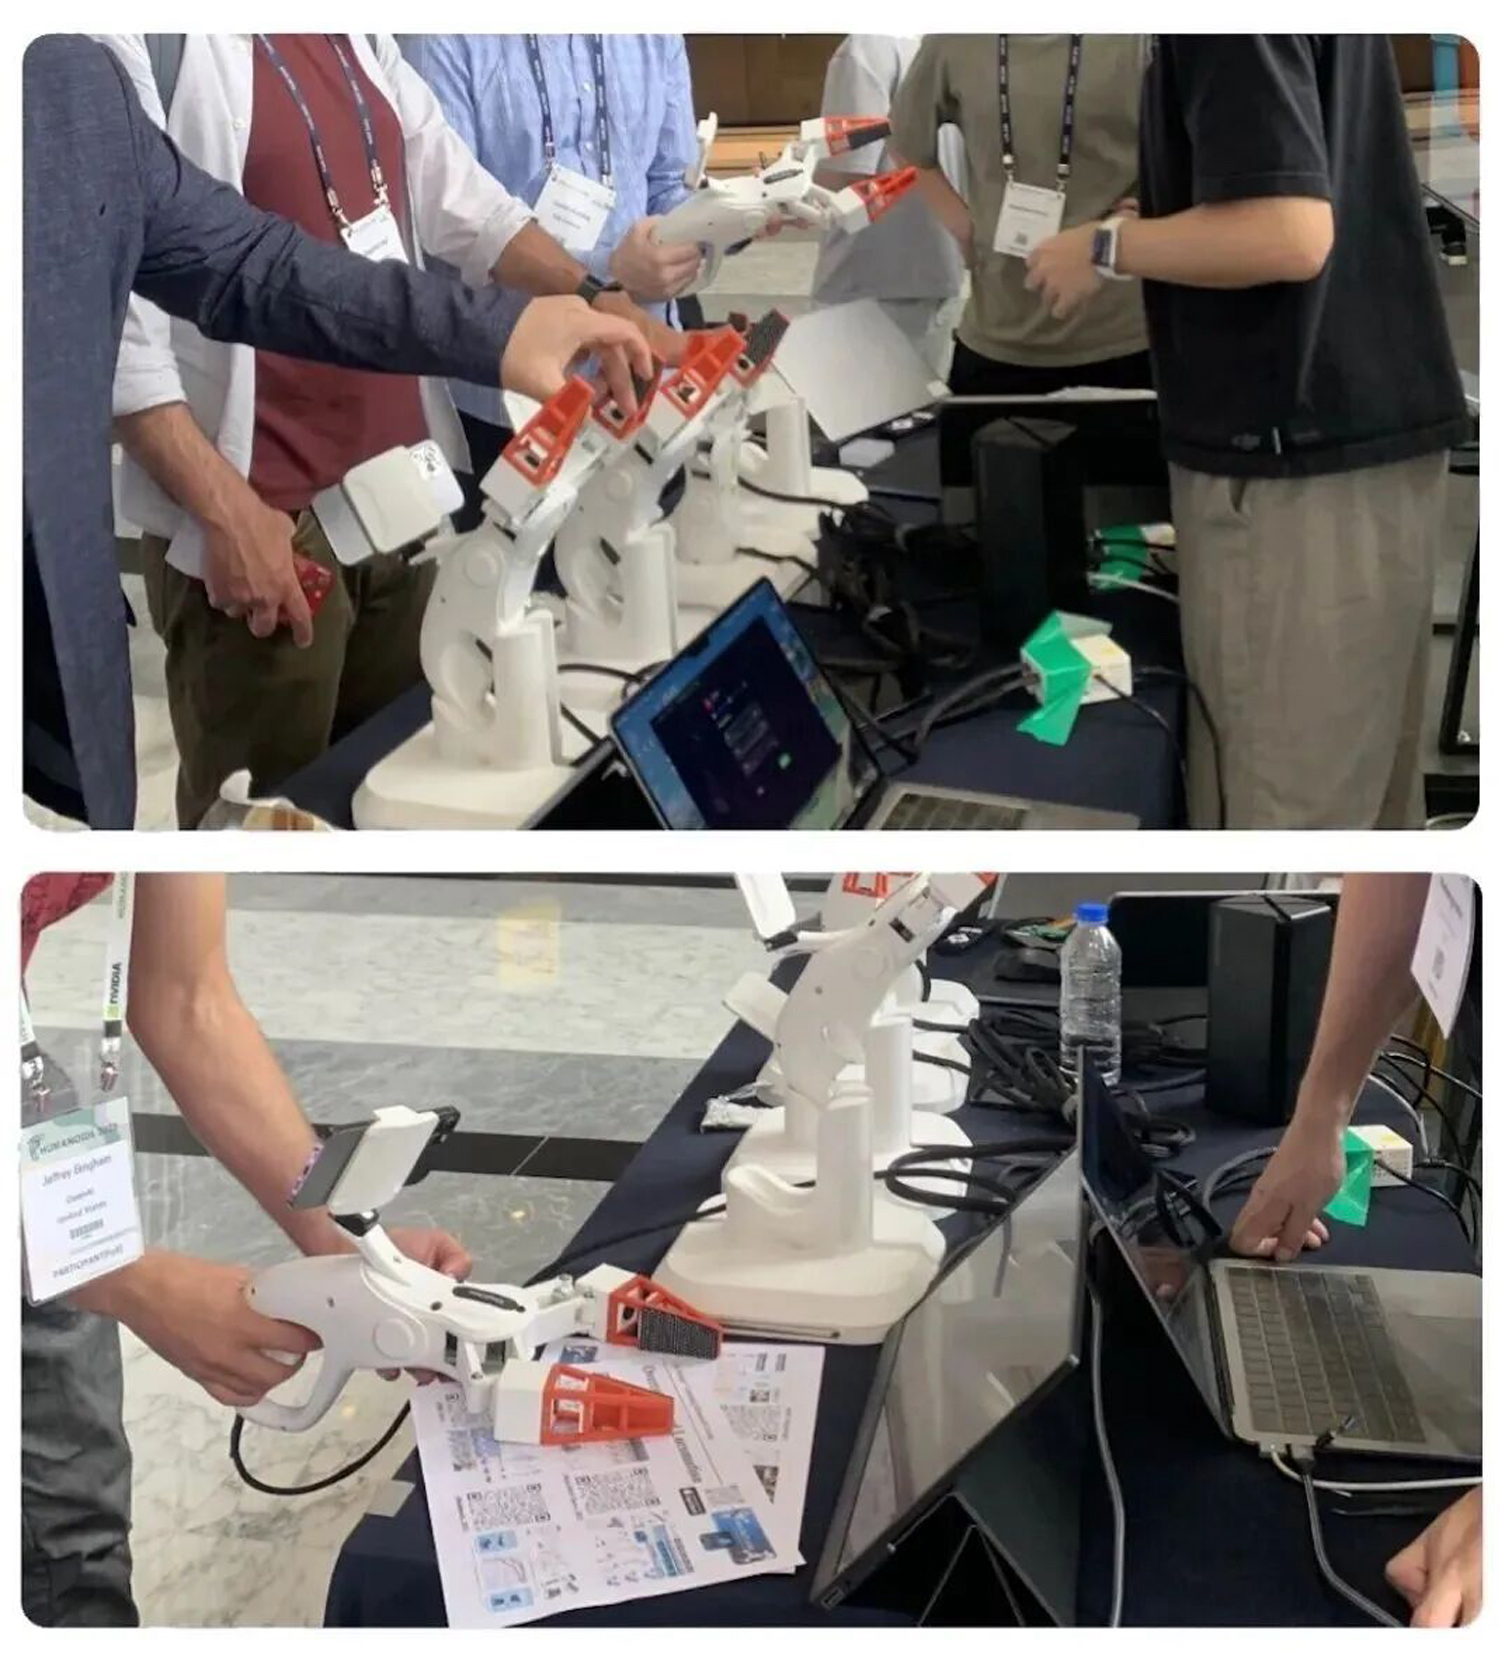
产品采用手持端与机械臂末端双形态设计,既可用于遥操作演示、任务数据采集与人机协作测试,也可作为末端执行器完成抓取、夹持与交互任务;结合实时力觉反馈与多模态数据采集能力,为真实操作研究提供更完整的信息支撑。木马设计从人机体验、结构装配、材料与模块化拓展等维度进行系统定义,通过可拆装、可适配的结构设计提升长期迭代能力,在专业性能与使用体验之间建立平衡,让前沿机器人技术以更成熟、清晰、可靠的产品形态走向实验与真实应用场景。


 微信沟通
 木马设计